


1 บทนำ
การสื่อสารกับอุปกรณ์อุตสาหกรรมโดยทั่วไปเกี่ยวข้องกับผลิตภัณฑ์ฮาร์ดแวร์และซอฟต์แวร์ที่หลากหลาย ตลอดจนโปรโตคอลที่ใช้ในการเชื่อมต่อแพลตฟอร์มคอมพิวเตอร์มาตรฐาน (คอมพิวเตอร์ส่วนบุคคลหรือเวิร์กสเตชัน) กับอุปกรณ์ระบบอัตโนมัติทางอุตสาหกรรม ด้วยเหตุนี้ อุปกรณ์อัตโนมัติส่วนใหญ่จึงได้รับการออกแบบให้ดำเนินการคำสั่งอนุกรมง่ายๆ ที่เข้ากันได้กับพอร์ตอนุกรมมาตรฐานที่พบในคอมพิวเตอร์ส่วนบุคคลหรือบนการ์ดเสริม-บนการ์ดพอร์ตอนุกรม ปัจจุบัน RS-232 เป็นอินเทอร์เฟซแบบอนุกรมที่ใช้กันอย่างแพร่หลายที่สุดในพีซีและภาคการสื่อสารทางอุตสาหกรรม RS-232 ถูกกำหนดให้เป็นมาตรฐาน-ปลายเดียวที่ออกแบบมาเพื่อขยายระยะการสื่อสารในการสื่อสารแบบอนุกรมความเร็วต่ำ เนื่องจาก RS-232 ใช้กราวด์สัญญาณร่วมกันระหว่างตัวส่งและตัวรับ จึงไม่สามารถใช้สัญญาณดิฟเฟอเรนเชียลได้ มิฉะนั้น สัญญาณรบกวนในโหมดทั่วไปจะเชื่อมต่อกับระบบสัญญาณ มาตรฐาน RS-232 ระบุระยะทางสูงสุดเพียง 15 เมตร และอัตราการส่งสัญญาณสูงสุด 20 kbit/s
CAN ย่อมาจาก "Controller Area Network" เป็นหนึ่งในฟิลด์บัสที่ใช้กันอย่างแพร่หลายในระดับสากล เครือข่ายเดียวที่ประกอบด้วย CAN บัสถูกจำกัดด้วยคุณลักษณะทางไฟฟ้าของฮาร์ดแวร์เครือข่าย เนื่องจากเป็นบัสสื่อสารอนุกรมหลักหลาย- ข้อกำหนดการออกแบบพื้นฐานของ CAN จึงต้องการอัตราบิตที่สูงและมีความทนทานต่อการรบกวนทางแม่เหล็กไฟฟ้าสูง ตลอดจนความสามารถในการตรวจจับข้อผิดพลาดใดๆ ที่เกิดขึ้นบนบัสสื่อสาร แม้ว่าระยะการส่งสัญญาณจะสูงถึง 10 กม. แต่ CAN ยังสามารถให้อัตราการส่งข้อมูลสูงถึง 50 kbit/s ตารางที่ 1 แสดงความสัมพันธ์ระหว่างระยะการส่งข้อมูลสูงสุดระหว่างสองโหนดใดๆ บน CAN บัส และอัตราบิตของโหนดเหล่านั้น
ระยะห่างสูงสุดระหว่างสองโหนดใดๆ ในการกำหนดค่าแบบสามเหลี่ยมในระบบ CAN บัส
อัตราบิต/kbps 1000 500 250 125 100
ระยะทางสูงสุด/ม. 40 130 270 530 620
อัตราบิต (kbps) 50 20 10 5
ระยะทางสูงสุด (ม.) 1300 3300 6700 10000
ดังที่เห็นได้ว่า CAN บัสเป็นบัสอนุกรมที่เหนือกว่าถึง RS-232 ในแง่ของประสิทธิภาพแบบเรียลไทม์ ความสามารถในการปรับตัว ความยืดหยุ่น และความน่าเชื่อถือ เมื่ออุปกรณ์อนุกรมสองตัวอยู่ห่างจากกันและไม่สามารถเชื่อมต่อโดยตรงผ่าน RS-232 ได้ RS-232 จะสามารถแปลงเป็น CAN เพื่อให้เกิดการเชื่อมต่อเครือข่ายของอุปกรณ์อนุกรมผ่าน CAN บัส
อย่างไรก็ตาม RS-232 และ CAN แตกต่างกันอย่างมีนัยสำคัญในแง่ของระดับแรงดันไฟฟ้าและรูปแบบเฟรม โดยเฉพาะ:
มาตรฐาน RS-232 ใช้ตรรกะเชิงลบ โดยกำหนดระดับแรงดันไฟฟ้าระหว่าง +3V และ +15V เป็นตรรกะ "0" และระดับแรงดันไฟฟ้าใดๆ ระหว่าง -3V ถึง -15V เป็นตรรกะ "1" ในทางกลับกัน สัญญาณ CAN จะถูกส่งโดยใช้แรงดันดิฟเฟอเรนเชียล สายสัญญาณทั้งสองเรียกว่า "CAN_H" และ "CAN_L" ในสถานะคงที่ ทั้งสองจะมีประมาณ 2.5V; สถานะนี้แสดงเป็นตรรกะ "1" และยังเรียกว่า "ถอย" เมื่อ CAN_H สูงกว่า CAN_L จะแสดงค่าตรรกะ "0" หรือที่เรียกว่า "เด่น" ในสถานะเด่น ค่าแรงดันไฟฟ้าโดยทั่วไปคือ: CAN_H=3.5V, CAN_L=1.5V;
รูปแบบเฟรมสำหรับพอร์ตอนุกรม RS-232 คือ: หนึ่งบิตเริ่มต้น, บิตข้อมูลแปดบิต, บิตที่เก้าที่ตั้งโปรแกรมได้ (ซึ่งทำหน้าที่เป็นบิตที่อยู่/ข้อมูลสำหรับทั้งการส่งและการรับ) และบิตหยุดหนึ่งบิต รูปแบบเฟรมข้อมูล CAN ประกอบด้วย: ส่วนหัวของเฟรม + ID + ข้อมูล (ซึ่งสามารถแบ่งออกเป็นสองรูปแบบ: เฟรมมาตรฐานและเฟรมขยาย)
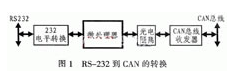 ดังนั้น การออกแบบจึงต้องใช้ไมโครคอนโทรลเลอร์เพื่อทำการแปลง เช่น การแปลงรูปแบบระดับและเฟรม กระบวนการแปลงแสดงในรูปที่ 1
การออกแบบฮาร์ดแวร์ 2 แบบสำหรับการแปลง RS-232-to-CAN
ในการออกแบบอุปกรณ์แปลง RS-232-เป็น-CAN นั้น ไมโครคอนโทรลเลอร์ AT89C52 จะถูกนำมาใช้เป็นไมโครโปรเซสเซอร์ SJA1000 ใช้เป็นไมโครคอนโทรลเลอร์ CAN SJA1000 ผสานรวมฟังก์ชันฟิสิคัลเลเยอร์และดาต้าลิงก์เลเยอร์ของโปรโตคอล CAN และสามารถจัดการเฟรมข้อมูลการสื่อสารแบบพาสซีฟได้ AT82C250 ทำหน้าที่เป็นอินเทอร์เฟซระหว่างตัวควบคุม CAN และฟิสิคัลบัส ซึ่งให้ความสามารถในการส่งสัญญาณดิฟเฟอเรนเชียลสำหรับบัสและความสามารถในการรับดิฟเฟอเรนเชียลสำหรับคอนโทรลเลอร์ CAN สามารถเลือกโหมดการทำงานที่แตกต่างกันได้สามโหมด (ความเร็วสูง- การควบคุมความชัน และการสแตนด์บาย) ผ่านพิน 3 ของ AT82C250 เมื่อต่อสายดินพิน 3 อุปกรณ์จะทำงานในโหมดความเร็วสูง การแยกแสงความเร็วสูงดำเนินการโดยใช้ 6N137 ซึ่งป้องกันการรบกวนจากสัญญาณภายนอก MAX232 ใช้ในการแปลงสัญญาณระดับ 232 เป็นระดับ TTL สำหรับชิปอินเทอร์เฟซไมโครคอนโทรลเลอร์ สำหรับรายละเอียดวงจรอินเทอร์เฟซฮาร์ดแวร์เฉพาะ โปรดดูแหล่งข้อมูลที่เกี่ยวข้องสำหรับ SJA1000 ไม่มีคำอธิบายเพิ่มเติมที่นี่ อย่างไรก็ตามควรสังเกตประเด็นต่อไปนี้
(1) ตัวต้านทาน 120Ω เชื่อมต่ออยู่ที่ปลายทั้งสองด้านของ CAN บัสเพื่อให้ตรงกับอิมพีแดนซ์ของบัส ดังนั้นจึงปรับปรุงภูมิคุ้มกันต่อการรบกวนและความน่าเชื่อถือของการสื่อสารข้อมูล อย่างไรก็ตาม ในทางปฏิบัติ ก็เพียงพอแล้วที่จะตรวจสอบให้แน่ใจว่าตัวต้านทานสับเปลี่ยนระหว่าง "CAN_H" และ "CAN_L" ในเครือข่าย CAN อยู่ที่ 60Ω
(2) Pin 20 (RX1) ของ SJA1000 สามารถต่อสายดินได้เมื่อไม่ได้ใช้งาน (ดูการออกแบบซอฟต์แวร์ด้วยเหตุผลเฉพาะ) เมื่อรวมกับการตั้งค่าบิต CDR.6 จะสามารถเพิ่มความยาวของบัสได้อย่างมาก
(3) วิธีการเชื่อมต่อของพิน TX0 และ TX1 จะกำหนดระดับของเอาต์พุตแบบอนุกรม โปรดดูการตั้งค่าใน Output Control Register (OCR) สำหรับรายละเอียดเฉพาะ
(4) ตัวต้านทานความชันเชื่อมต่อระหว่างพิน RS ของ AT82C250 และกราวด์ สามารถปรับค่าความต้านทานได้อย่างเหมาะสมตามความเร็วการสื่อสารของบัส โดยทั่วไปจะอยู่ระหว่าง 16 kΩ ถึง 140 kΩ
(5) MAX232 ต้องใช้ตัวเก็บประจุด้วยไฟฟ้าสี่ตัว-C1, C2, C3 และ C4 ซึ่งใช้สำหรับการแปลงพลังงานภายในด้วย ทั้งหมดมีพิกัด 1 μF/25 V; แนะนำให้ใช้ตัวเก็บประจุแทนทาลัม และควรวางไว้ใกล้กับชิปมากที่สุด ต้องเชื่อมต่อตัวเก็บประจุแยกส่วน 0.1 μF ระหว่างแหล่งจ่ายไฟ VCC และกราวด์
3 การออกแบบซอฟต์แวร์สำหรับการแปลง RS-232 เป็น CAN
ภายใต้การควบคุมไมโครโปรเซสเซอร์ การใช้การรับพอร์ตอนุกรมและการขัดจังหวะ CAN ในระหว่างการแลกเปลี่ยนข้อมูลระหว่าง RS-232 และ CAN สามารถปรับปรุงประสิทธิภาพการดำเนินงานได้ ผังงานโปรแกรมหลักแสดงในรูปที่ 2 SJA1000 สามารถเริ่มต้นได้ในโหมดรีเซ็ตเท่านั้น โดยหลักจะรวมถึงการตั้งค่าโหมดการทำงาน การแบ่งนาฬิกา และรีจิสเตอร์ตัวกรองการยอมรับ การกำหนดค่าพารามิเตอร์อัตรารับส่งข้อมูล และการตั้งค่ารีจิสเตอร์เปิดใช้งานการขัดจังหวะ
ข้อมูลสามารถส่งได้อย่างแม่นยำหรือไม่นั้นขึ้นอยู่กับอัตรารับส่งข้อมูลและการควบคุมการไหล ซึ่งเป็นประเด็นที่ไม่สามารถมองข้ามได้ในระหว่างการออกแบบซอฟต์แวร์ ดังนั้น หัวข้อต่อไปนี้จะเน้นที่การกำหนดค่าอัตราบอด CAN การตรวจหาอัตราบอดพอร์ตอนุกรมโดยอัตโนมัติ และการควบคุมการไหลของข้อมูลพอร์ตอนุกรม
3.1 การตั้งค่าอัตราการกรอง CAN
องค์ประกอบสำคัญประการหนึ่งของโปรโตคอล CAN คืออัตรารับส่งข้อมูล ผู้ใช้สามารถกำหนดตำแหน่งของจุดสุ่มตัวอย่างบิตภายในช่วงบิตและจำนวนตัวอย่าง ทำให้ผู้ใช้สามารถเพิ่มประสิทธิภาพเครือข่ายสำหรับแอปพลิเคชันของตนได้อย่างอิสระ อย่างไรก็ตาม ในระหว่างกระบวนการปรับให้เหมาะสมนี้ ต้องให้ความสนใจกับความสัมพันธ์ระหว่างค่าเผื่อของออสซิลเลเตอร์อ้างอิงที่ใช้สำหรับพารามิเตอร์จังหวะบิตและความล่าช้าในการแพร่กระจายของสัญญาณต่างๆ ภายในระบบ
อัตราบิตของระบบ fBil แสดงถึงจำนวนบิตข้อมูลที่ส่งต่อหน่วยเวลา กล่าวคือ อัตรารับส่งข้อมูล fBit=1/tBit ไทม์มิ่งบิตที่กำหนดประกอบด้วยสามส่วนที่ไม่-ทับซ้อนกัน: SYNC_SEG, TSEG1 และ TSEG2 ช่วงเวลาทั้งสามนี้แสดงเป็น tSYNC_SEG, tTSEG1 และ tTSEG2 ตามลำดับ ดังนั้นระยะเวลาบิตที่กำหนด tBit คือผลรวมของส่วนเวลาทั้งสามนี้
บิต=tSYNC_SEG + tTSEG1 + tTSEG2
ภายในช่วงบิต ส่วนเหล่านี้จะแสดงในรูปของจำนวนเต็มทวีคูณของหน่วยเวลาพื้นฐาน หน่วยเวลานี้เรียกว่าโควต้าเวลา (TQ) และระยะเวลาของโควต้าเวลาคือหนึ่งรอบของนาฬิการะบบ CAN (tSCL) ซึ่งได้มาจากช่วงสัญญาณนาฬิกาออสซิลเลเตอร์ (tCLK) นาฬิการะบบ CAN สามารถปรับเปลี่ยนได้โดยการตั้งโปรแกรมแฟกเตอร์พรีสเกลเลอร์ (ค่าที่ตั้งไว้ล่วงหน้าอัตราบอด, BRP) โดยเฉพาะ:
tSCL=BRP × 2tCLK=2BPR/fCLK
ช่วงเวลาที่สำคัญมากอีกช่วงหนึ่งสำหรับการคำนวณจังหวะบิต CAN คือความกว้างของการซิงโครไนซ์กระโดด (SJW) ซึ่งมีระยะเวลา tSJW เซ็กเมนต์ SJW ไม่ได้เป็นส่วนหนึ่งของวงจรบิต แต่จะกำหนดจำนวน TQ สูงสุดที่วงจรบิตจะขยายหรือสั้นลงในระหว่างเหตุการณ์การซิงโครไนซ์ใหม่ นอกจากนี้ โปรโตคอล CAN ยังอนุญาตให้ผู้ใช้สามารถระบุโหมดการสุ่มตัวอย่างบิต (SAM) ซึ่งอาจเป็นแบบ-โหมดตัวอย่างเดียวหรือโหมดตัวอย่างสาม-ก็ได้ (เลือกหนึ่งผลลัพธ์จากสามตัวอย่าง) ในโหมดสุ่มตัวอย่าง- จุดสุ่มตัวอย่างอยู่ที่ส่วนท้ายของส่วน TSEG1 ในโหมดตัวอย่างสาม- จะมีการใช้จุดสุ่มตัวอย่างเพิ่มเติมสองจุดเมื่อเปรียบเทียบกับโหมดตัวอย่างเดียว- สิ่งเหล่านี้ตั้งอยู่ก่อนสิ้นสุดส่วน TSEG1 โดยคั่นด้วย TQ หนึ่งรายการ
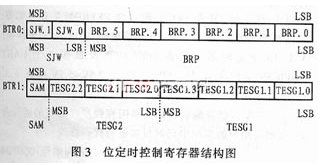
ผู้ใช้สามารถกำหนด BPR, SJW, SAM, TESG1 และ TESG2 ที่กล่าวถึงข้างต้นได้ทั้งหมดผ่านรีจิสเตอร์ภายใน BTR0 และ BTR1 ของคอนโทรลเลอร์ CAN รายละเอียดแสดงในรูปที่ 3 หลังจากตั้งค่า BTR0 และ BTR1 แล้ว ช่วงอัตรารับส่งข้อมูลจริงคือ:
สูงสุด=1/(tBit - tSJW), ขั้นต่ำ=1/(tBit + tSJW)
3.2 การตรวจจับอัตราการส่งข้อมูลพอร์ตอนุกรม
เมื่ออุปกรณ์อนุกรมทำหน้าที่เป็นโฮสต์ หากคุณต้องการตรวจสอบอัตราการรับส่งข้อมูลของพอร์ตอนุกรมของอุปกรณ์การแปลงในขณะนั้น คุณสามารถตั้งค่าอัตราการรับส่งข้อมูลของโฮสต์ก่อนได้ (เช่น 9600 บอด) และส่งอักขระเฉพาะ (เช่น การส่งคืนแคร่) จากเทอร์มินัล ด้วยวิธีนี้ โฮสต์สามารถกำหนดอัตรารับส่งข้อมูลการสื่อสารของอุปกรณ์แปลงตามข้อมูลอักขระที่ได้รับ ค่า ASCII ของอักขระส่งคืนคือ 0DH ค่าที่ได้รับในอัตรารับส่งข้อมูลที่แตกต่างกันแสดงอยู่ในตารางที่ 2
ไบต์ที่ได้รับที่อัตรารับส่งข้อมูลที่แตกต่างกัน
อัตรารับส่งข้อมูล (บิต/วินาที) ไบต์ที่ได้รับ (เลขฐานสิบหก) อัตรารับส่งข้อมูล (บิต/วินาที) ไบต์ที่ได้รับ (เลขฐานสิบหก)
1200 80 4800 E6
1800 F0 9600 0D
2400 78 19200 F*
3.3 การควบคุมการไหลของพอร์ตอนุกรม
คำว่า "กระแส" ที่ใช้ในที่นี้หมายถึงกระแสข้อมูล ข้อมูลสูญหายมักเกิดขึ้นระหว่างการส่งข้อมูลระหว่างพอร์ตอนุกรมสองพอร์ต เนื่องจากบัฟเฟอร์ของไมโครคอนโทรลเลอร์มีความจุจำกัด หากบัฟเฟอร์เต็มเมื่อได้รับข้อมูล ข้อมูลใดๆ ที่ยังคงส่งต่อไปในขณะนั้นจะหายไป การควบคุมการไหลช่วยแก้ปัญหานี้ได้อย่างมีประสิทธิภาพ: เมื่อปลายฝ่ายรับไม่สามารถประมวลผลข้อมูลได้ทันเวลา ระบบควบคุมการไหลจะส่งสัญญาณ "ไม่ได้รับ" ส่งผลให้ปลายฝ่ายส่งหยุดส่งสัญญาณจนกว่าจะได้รับสัญญาณ "ส่งข้อมูลต่อ" ดังนั้นการควบคุมการไหลจึงจัดการกระบวนการส่งข้อมูลและป้องกันข้อมูลสูญหาย โฟลว์คอนโทรลที่ใช้กันทั่วไปสองประเภทคือโฟลว์คอนโทรลด้วยฮาร์ดแวร์ (รวมถึง RTS/CTS, DTR/CTS ฯลฯ) และโฟลว์คอนโทรลของซอฟต์แวร์ (XON/XOFF-ดำเนินการต่อ/หยุด) คำอธิบายต่อไปนี้เน้นที่วิธีการควบคุมการไหลของฮาร์ดแวร์โดยใช้ RTS/CTS เท่านั้น
เมื่อใช้ฮาร์ดแวร์สำหรับการควบคุมการไหล พิน RTS และ CTS ของเทอร์มินัลอนุกรมจะเชื่อมต่อกับพอร์ต I/O ของไมโครคอนโทรลเลอร์ และรับและส่งสัญญาณเริ่ม/หยุดโดยการตั้งค่าพอร์ต I/O เป็น 1 หรือ 0 อุปกรณ์เทอร์มินัลข้อมูล (เช่น คอมพิวเตอร์) จะใช้ RTS เพื่อเริ่มสตรีมข้อมูลที่ส่งโดยไมโครคอนโทรลเลอร์ ในขณะที่ไมโครคอนโทรลเลอร์ใช้ CTS เพื่อเริ่มและหยุดสตรีมข้อมูลจากคอมพิวเตอร์ชั่วคราว หากต้องการใช้วิธีการจับมือฮาร์ดแวร์นี้ แฟล็กระดับสูง-และแฟล็กระดับต่ำ-จะถูกตั้งค่าระหว่างการเขียนโปรแกรมตามขนาดของบัฟเฟอร์ที่รับ เมื่อปริมาณข้อมูลในบัฟเฟอร์ถึงขีดจำกัดระดับสูง- เส้น CTS ที่ส่วนรับจะถูกตั้งค่าต่ำ (ตรรกะ 0) เมื่อโปรแกรมที่จุดสิ้นสุดการส่งสัญญาณตรวจพบว่า CTS ต่ำ โปรแกรมจะหยุดการส่งข้อมูลจนกว่าปริมาณข้อมูลในบัฟเฟอร์การรับจะลดลงต่ำกว่าเกณฑ์ระดับต่ำ- และ CTS ถูกตั้งค่าไว้สูง RTS ใช้เพื่อระบุว่าอุปกรณ์รับพร้อมที่จะรับข้อมูลหรือไม่
3.4 สามารถรับรูทีนย่อยได้
รูปแบบ PeliCAN รองรับทั้งเฟรมมาตรฐานและเฟรมขยาย โหมด CAN สามารถกำหนดค่าได้โดยใช้ CDR.7 ในรีจิสเตอร์ตัวแบ่งสัญญาณนาฬิกา (0 สำหรับ BasicCAN, 1 สำหรับ PeliCAN) เมื่อรับข้อมูล CAN บิต FF ในข้อมูลเฟรมจะถูกใช้เพื่อระบุว่าเป็นเฟรมมาตรฐานหรือเฟรมขยาย และบิต RTR ใช้เพื่อแยกความแตกต่างระหว่างเฟรมระยะไกลและเฟรมข้อมูล ต่อไปนี้เป็นรูทีนย่อย CAN รับ:
;//////////////////////////////////////////////////////////////////
;//การรับข้อมูล CAN/รวมเป็นรูปแบบเฟรมด้วย ID 2 ไบต์//
;///////////////////////////////////////////////////////////////////////
เรียกคืน:
MOV R0, #C_RE ; ที่อยู่เริ่มต้นของบัฟเฟอร์ภายในของไมโครคอนโทรลเลอร์
MOV DPTR, #RXBUF ; อ่านและบันทึกเนื้อหาของบัฟเฟอร์การรับ
MOVX A, @DPTR ; อ่านไบต์ที่สองของบัฟเฟอร์ CAN
MOV@R0, เอ ; บันทึก
JB ACC.7, EFF_RE ; บิต FF: 0=SFF, 1=EFF
MOV R2, #0
SJMP SFF_RE ; ตำแหน่งที่บันทึก "ไบต์ข้อมูล" จะแตกต่างกันไป ขึ้นอยู่กับหมายเลข ID
EFF_RE: MOV R2, #2
SFF_RE: MOV R2, #2
SFF_RE:
JB ACC.6, EXIT_RECAN ; ตรวจสอบบิต RTR ถ้า 1 (เฟรมระยะไกล) ให้กระโดดออก
ANL A, #0FH
MOV R3, เอ ; ณ จุดนี้ 4 บิตตรงกลางแสดงถึงความยาวของข้อมูล
MOV C_NUM, เอ ; เก็บความยาวของเฟรมที่ได้รับใน R3 และ R5
RDATA0:
INC DPTR ; รหัส 2 ไบต์
อิงค์ R0
MOVX เอ @DPTR
MOV@R0, เอ
INC DPTR
MOVX A, @R0, A
INC DPTR
MOVX เอ @DPTR
MOV@R0, เอ
MOV A, R2 ; หากเป็น EFF ให้ข้าม ID ไบต์สอง-
เจแซด ดราต้า1
INC DPTR
INC DPTR
ข้อมูล1: ; ไบต์ข้อมูล
INC DPTR
อิงค์ R0
MOVX เอ @DPTR
MOV@R0, เอ
DJNZ R3, RDATA1
EXIT_RECAN:
รีต
4 บทสรุป
การย่อขนาดคอมพิวเตอร์ทำให้เกิดเงื่อนไขที่จำเป็นสำหรับการพัฒนาเครื่องมือวัดและควบคุมอย่างชาญฉลาด ซึ่งช่วยให้อุปกรณ์ปลายทางที่ใช้ไมโครโปรเซสเซอร์-มีความสามารถในการสื่อสารดิจิทัลที่เหนือกว่า ด้วยการเกิดขึ้นของเทอร์มินัลอัจฉริยะจำนวนมากขึ้น ความต้องการที่สูงขึ้นจึงถูกวางลงบนสถาปัตยกรรมเครือข่าย โปรโตคอล ประสิทธิภาพแบบเรียลไทม์- เช่นเดียวกับการนำไปใช้งาน ความยืดหยุ่น ความน่าเชื่อถือ และแม้แต่ต้นทุน ด้วยเหตุนี้ เทคโนโลยีฟิลด์บัสจึงถือเป็นคำมั่นสัญญาที่ยิ่งใหญ่สำหรับการพัฒนาในอนาคต โครงสร้างเฟรมของ CAN บัสมีตัวระบุ (ID) ซึ่งทำให้มีโฮสต์เครือข่ายหลายโฮสต์ภายในเครือข่ายอุปกรณ์ได้ นั่นคือผ่านโฮสต์เครือข่ายเหล่านี้ สถานะการทำงานของเครือข่ายอุปกรณ์ทั้งหมดสามารถตรวจสอบได้ และสามารถตัดสินใจควบคุมที่เกี่ยวข้องได้ ขณะนี้อุปกรณ์นี้ได้รับการพัฒนาอย่างสมบูรณ์และได้รับผลลัพธ์ที่ยอดเยี่ยมในการใช้งานจริง