


ลองจินตนาการถึงแขนหุ่นยนต์ที่โค้งงอและหมุน โดยแต่ละแกนติดตั้งมอเตอร์ไดรฟ์ เซ็นเซอร์ หรือวิชันซิสเต็มที่แม่นยำมาก ราวกับว่ากำลังเล่นซิมโฟนีแห่งการเคลื่อนไหว แต่หากไม่มี "ตัวนำ" ที่จะบอกแต่ละส่วนประกอบของระบบว่าควรดำเนินการอย่างไรและเมื่อใด แขนอาจเกิดการชนกันอย่างรุนแรงและเป็นรอยโลหะได้
ในบทความก่อนหน้าในชุดการควบคุมเวลาจริง- เราได้ดูเครื่องมือควบคุมเวลาจริง (RTC) - ที่ใช้สำหรับการตรวจจับ การขับรถ และการประมวลผล ในการรวบรวมทั้งหมดเข้าด้วยกันต้องใช้ "คำสั่ง": การสื่อสารแบบเรียลไทม์- ในบทความนี้ เราจะใช้อุตสาหกรรม 4.0 ตามการสื่อสารและการควบคุมแบบเรียลไทม์-เป็นจุดเริ่มต้นสำหรับการสนทนาของเรา
ปัจจัยที่ขับเคลื่อนการพัฒนา Big Data ในระบบอัตโนมัติ
การดำเนินงานของโรงงานโดยปราศจากการแทรกแซงของมนุษย์ได้รับความนิยมเนื่องจากการแพร่ระบาด การรวบรวมและการกระจายข้อมูลขนาดใหญ่อย่างเหมาะสม (นิยามโดย Oxford Dictionary ว่าเป็นชุดข้อมูลขนาดใหญ่มากที่สามารถวิเคราะห์ด้วยคอมพิวเตอร์เพื่อแสดงรูปแบบ แนวโน้ม และความสัมพันธ์ โดยเฉพาะอย่างยิ่งที่เกี่ยวข้องกับพฤติกรรมและการโต้ตอบของมนุษย์) สามารถรองรับแฝดทางดิจิทัล การวัดผล การเรียกเก็บเงินบริการ และการบำรุงรักษาเชิงคาดการณ์ ตัวอย่างเช่น การมี Big Data ที่มีอยู่ทำให้สามารถติดตามประสิทธิภาพของแขนหุ่นยนต์และสภาพการทำงานของระบบตลอดจนอัตราข้อมูล อุณหภูมิ ความชื้น การสั่นสะเทือน ฯลฯ นำไปสู่การพัฒนาแบบจำลอง (แฝดดิจิทัล) ที่สามารถคาดการณ์ประสิทธิภาพและสภาพการทำงานในอนาคตโดยใช้ AI ที่เรียนรู้โดยใช้ Big Data เพื่อใช้ประโยชน์สูงสุดจากสิทธิประโยชน์เหล่านี้ จำเป็นต้องผสมผสานเทคโนโลยีสารสนเทศ (IT) และเทคโนโลยีการดำเนินงาน (OT) เพื่อให้สามารถรองรับ Internet Protocol (IP) เช่นเดียวกับขอบระบบ RTC ตามหลักเหตุผล สิ่งนี้เรียกว่าการบรรจบกันของ IT และ OT
ในอีเธอร์เน็ต เลเยอร์เครือข่ายและการขนส่งของโมเดล Open Systems Interconnection (OSI) รองรับ Transmission Control Protocol/Internet Protocol (TCP/IP) ดังนั้น Ethernet จึงสามารถรองรับ IPv4 (และ IPv6) ได้อย่างแท้จริง นอกจากนี้ ความสามารถในการถ่ายโอนข้อมูลตามจำนวนที่ต้องการตามที่กำหนดคือสาเหตุที่อีเทอร์เน็ตอุตสาหกรรมกลายเป็นมาตรฐานการสื่อสารที่สำคัญในสาขาการหลอมรวมของระบบอัตโนมัติทางอุตสาหกรรม ฟิลด์บัสแบบเดิมยังคงใช้ในการสื่อสารกับอุปกรณ์ Edge เนื่องจากโครงสร้างพื้นฐานที่มีอยู่โดยทั่วไปจะใช้โปรโตคอลแบบสายสอง- และไม่สนับสนุน TCP/IP ดั้งเดิม รูปที่ 1 แสดงให้เห็นถึงวิธีการสื่อสารในปัจจุบันในระบบอัตโนมัติทางอุตสาหกรรม
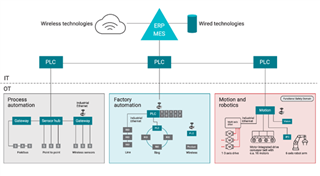 รูปที่ 1: วิธีการสื่อสารในปัจจุบันในระบบอัตโนมัติทางอุตสาหกรรม
วิธีการใช้งานการสื่อสารทางอุตสาหกรรมเริ่มมีการเปลี่ยนแปลง อีเทอร์เน็ตคู่-เดี่ยว (SPE) รักษาสถาปัตยกรรมระบบสายสอง-ที่มีอยู่ ขณะเดียวกันก็สนับสนุนความเร็วที่เร็วขึ้นและคุณประโยชน์มากมายของอีเทอร์เน็ตอุตสาหกรรม การวินิจฉัยภาคสนามขั้นสูงรองรับการตรวจสอบและการดำเนินงานทั้งแบบกระจายและแบบรวมศูนย์ และแน่นอนว่า SPE สามารถใช้โครงสร้างพื้นฐานแบบสายสอง-ที่มีอยู่ซ้ำซึ่งสร้างจากฟิลด์บัสที่มีอยู่หลายตัว ช่วยลดความซับซ้อนในการอัปเกรดที่ขับเคลื่อนด้วยการหลอมรวม- และลดค่าใช้จ่ายให้เหลือน้อยที่สุด
ความเข้าใจที่ลึกซึ้งยิ่งขึ้นเกี่ยวกับอีเธอร์เน็ต
แม้ว่าอีเทอร์เน็ตจะเปิดกว้างและแพร่หลายในแอปพลิเคชันระดับองค์กร แต่ในปัจจุบันยังไม่พร้อมใช้งานสำหรับแอปพลิเคชันแบบเรียลไทม์- เนื่องจากการส่งเฟรมอีเทอร์เน็ตไอทีเป็น "ความพยายามที่ดีที่สุด-" และไม่มีการควบคุม ไม่ว่าในกรณีใดข้อผิดพลาดจะน่ารำคาญ สำหรับการทำงานล่วงเวลาแบบเรียลไทม์- ข้อผิดพลาดอาจส่งผลร้ายแรงและถึงขั้นเป็นอันตรายได้ และระบบ RTC ต้องการการสื่อสารที่เชื่อถือได้ในฐานะ "ตัวนำ" ของระบบเพื่อให้แน่ใจว่าระบบทำงานตามที่ตั้งใจไว้ เพื่อหลีกเลี่ยงความล้มเหลวของผลิตภัณฑ์หรือความเสียหายต่อระบบหรือการบาดเจ็บต่อบุคลากร เนื่องจากโดยทั่วไปแล้ว IT Ethernet จะใช้ในสภาพแวดล้อมขององค์กรหรือผู้บริโภค จึงมีความท้าทายด้านสิ่งแวดล้อมเล็กน้อย ในทางตรงกันข้าม ระบบ RTC มักจะอยู่ในสภาพแวดล้อมที่รุนแรง
ความต้องการพฤติกรรมที่แข็งแกร่งและกำหนดได้ (เช่น ความน่าเชื่อถือในช่วงอุณหภูมิที่กว้าง ในสภาพแวดล้อมที่มีเสียงดังและสกปรก) และอัตราข้อมูลที่สูงกว่า ได้ผลักดันให้เกิดอีเทอร์เน็ตอุตสาหกรรม อีเธอร์เน็ตอุตสาหกรรมมีการกำหนดไว้และแข็งแกร่ง โดยให้แบนด์วิธเพิ่มเติมและการเชื่อมต่อ IP โดยธรรมชาติเพื่อใช้ประโยชน์จากระบบ RTC ได้อย่างเต็มที่
ต่อไปนี้เป็นลักษณะเฉพาะของจังหวะเวลาและวิธีนำไปใช้กับเลเยอร์ทางกายภาพของอีเทอร์เน็ต (PHY)
ความสำคัญของลักษณะการกำหนดเวลา
ลักษณะการกำหนดเวลาที่สำคัญสามประการในระบบ RTC:
ล่าช้า.ในบริบทนี้ สิ่งสำคัญคือต้องพิจารณาความล่าช้า เช่น ความล่าช้าในการแพร่กระจาย: ระยะเวลานับจากที่ข้อมูลเข้าสู่ระบบ ระบบย่อย หรือส่วนประกอบของระบบย่อยจนกว่าจะออกไป ตัวอย่างเช่น PHY อีเทอร์เน็ต DP83826E 10Mbps/100Mbps ของ TI มีความล่าช้าในการส่งข้อมูลไปกลับ-ที่ 208ns เวลาแฝงที่ต่ำกว่าสามารถลดรอบเวลาหรือเพิ่มจำนวนโหนดบนบัสได้
ความมุ่งมั่นไม่ว่าเวลาแฝงจะต่ำแค่ไหนหากเวลาที่มาถึงจะแตกต่างกันอย่างมากในแต่ละครั้งที่ข้อมูลส่งผ่านระบบ ความแปรผันของเวลาที่มาถึงนี้เรียกว่าระดับที่กำหนด ความกระวนกระวายใจต่ำหมายถึงระดับที่ดี ระดับต่ำหมายความว่าคุณต้องสร้างส่วนต่างในระบบให้น้อยลงเพื่อรองรับเวลาแฝงที่เปลี่ยนแปลง รูปที่ 2 แสดงให้เห็นถึงเวลาแฝง (208ns) และระดับ (±2ns) ของ DP83826E โปรโตคอลอีเทอร์เน็ตแบบเรียลไทม์- เช่น EtherCAT สามารถใช้ประโยชน์จากคุณลักษณะเวลาแฝงที่กำหนดได้ต่ำกว่าของ Ethernet PHY
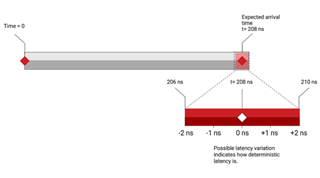 รูปที่ 2: ความล่าช้าและความแน่นอน
การซิงโครไนซ์ นอกจากนี้ยังมีข้อดีในการผูกจังหวะเวลาของทั้งระบบหรือหลายระบบเข้าด้วยกัน เพื่อเพิ่มประสิทธิภาพและปริมาณงานสูงสุดในขณะเดียวกันก็รับประกันการทำงานที่ปลอดภัย ระบบย่อยที่แตกต่างกันอาจจำเป็นต้อง "รู้" อย่างแน่ชัดว่าระบบย่อยอื่นจะดำเนินการเมื่อใด โปรโตคอลอีเทอร์เน็ตอุตสาหกรรมทั้งหมดรองรับการซิงโครไนซ์บางประเภท Time Sensitive Networking (TSN) คือตัวอย่างของการซิงโครไนซ์เวลาสำหรับระบบ RTC Institute of Electrical and Electronics Engineers (IEEE) 1588v2, Precision Time Protocol (PTP) ช่วยให้อุปกรณ์หลายเครื่องซิงโครไนซ์ระหว่างกัน และ IEEE 802.1as หรือที่รู้จักในชื่อ Generalized PTP (gPTP) ยังอำนวยความสะดวกในการซิงโครไนซ์เวลา-แอปพลิเคชันที่มีความละเอียดอ่อน เช่น RTC
บทสรุป
การใช้งาน RTC และการสื่อสารที่ประสบความสำเร็จถือเป็นรากฐานสำคัญของอุตสาหกรรม 4.0 แต่มากกว่าแค่การเปิดใช้งานอุตสาหกรรม 4.0 ด้วย PHY การสื่อสารที่กำหนดได้ ซิงโครไนซ์ และความหน่วงต่ำ- และโปรโตคอลอีเทอร์เน็ตอุตสาหกรรม เครื่องดนตรีทั้งหมดสามารถมารวมกันเพื่อสร้างเสียงเพลงที่ไพเราะ