


ระบบเซอร์โวและไดรฟ์ความถี่แปรผัน (VFD) ทำหน้าที่เป็นอุปกรณ์ขับเคลื่อนหลักในระบบอัตโนมัติทางอุตสาหกรรม โดยมีบทบาทสำคัญในการควบคุมการเคลื่อนไหว แม้ว่าทั้งสองอย่างจะเกี่ยวข้องกับการควบคุมความเร็วของมอเตอร์ แต่ก็แสดงให้เห็นความแตกต่างอย่างมีนัยสำคัญในปรัชญาการออกแบบ สถาปัตยกรรมทางเทคนิค และสถานการณ์การใช้งาน ข้อมูลต่อไปนี้ให้การวิเคราะห์เชิงลึก-ในมิติต่างๆ รวมถึงหลักการทำงาน คุณลักษณะด้านประสิทธิภาพ และบริบทของแอปพลิเคชัน
I. หลักการสำคัญและความแตกต่างทางสถาปัตยกรรมทางเทคนิค
1. วัตถุควบคุมที่แตกต่างกันโดยพื้นฐาน
ระบบเซอร์โวใช้การควบคุม-ลูปปิด โดยใช้ตัวเข้ารหัสเพื่อให้การตอบสนอง-แบบเรียลไทม์เกี่ยวกับความเร็วของมอเตอร์ ตำแหน่ง และพารามิเตอร์อื่นๆ ทำให้สามารถควบคุม-วงปิด-ที่มีความแม่นยำสูงได้ ส่วนประกอบหลักประกอบด้วยเซอร์โวมอเตอร์ (โดยทั่วไปคือมอเตอร์ซิงโครนัสแม่เหล็กถาวร) ตัวเข้ารหัสความละเอียดสูง- (17 บิตหรือสูงกว่า) และเซอร์โวไดรฟ์เฉพาะ ที่ให้เวลาตอบสนองในระดับมิลลิวินาที- ตัวอย่างเช่น ระบบเซอร์โวซีรีส์ Σ-7 ของ Yaskawa มีความแม่นยำในการควบคุมตำแหน่งที่ ±1 พัลส์
อินเวอร์เตอร์ ซึ่งได้รับการออกแบบมาสำหรับมอเตอร์เหนี่ยวนำไฟฟ้ากระแสสลับเป็นหลักนั้นใช้วิธีการ-ลูปเปิดหรือลูปปิดแบบง่าย- (การควบคุม V/F) เพื่อปรับความเร็วของมอเตอร์โดยมอดูเลตความถี่เอาท์พุต อินเวอร์เตอร์ทั่วไป เช่น ซีรีส์ FR-A800 ของ Mitsubishi มุ่งเน้นไปที่การจับคู่แรงดันไฟฟ้า/ความถี่เชิงเส้นมากกว่าการติดตามตำแหน่งที่แม่นยำ
2. การเปรียบเทียบความซับซ้อนของอัลกอริทึม
เซอร์โวไดรฟ์มีการควบคุมลูปสาม- (ลูปปัจจุบัน ลูปความเร็ว ลูปตำแหน่ง) โดยใช้อัลกอริธึมขั้นสูง เช่น Fuzzy PID และการชดเชยฟีดไปข้างหน้า ตัวอย่างเช่น ซีรีส์ ASDA-A3 ของ Delta มีระบบลดเสียงสะท้อน ระบุจุดเรโซแนนซ์เชิงกลโดยอัตโนมัติ และปรับพารามิเตอร์เกน
อัลกอริธึมการควบคุมอินเวอร์เตอร์ค่อนข้างง่ายกว่า โดยส่วนใหญ่จะใช้ Space Vector Modulation (SVC) หรือ Direct Torque Control (DTC) แม้ว่าซีรีส์ ABB ACS880 รองรับการควบคุมแรงบิด แต่การตอบสนองแบบไดนามิกยังคงด้อยกว่าระบบเซอร์โว
ครั้งที่สอง การวิเคราะห์ตัวบ่งชี้ประสิทธิภาพแบบไดนามิกที่สำคัญ
1. ความเร็วในการตอบสนองและแบนด์วิธ
แบนด์วิธตอบสนองความเร็วของระบบเซอร์โวโดยทั่วไปจะเกิน 500Hz ตัวอย่างเช่น ซีรีส์ Panasonic MINAS A6 สามารถเร่งความเร็วได้ถึง 3000 rad/s² ทำให้เหมาะสำหรับการใช้งานที่ต้องการการสตาร์ท{4}}รอบการหยุดอย่างรวดเร็ว การทดสอบบนอุปกรณ์บรรจุภัณฑ์เซมิคอนดักเตอร์แสดงให้เห็นว่าระบบเซอร์โวสามารถเร่งความเร็วได้ตั้งแต่ 0 ถึง 3000 รอบต่อนาที และบรรลุตำแหน่งที่แม่นยำภายใน 0.2 วินาที
อินเวอร์เตอร์ที่ถูกจำกัดโดยคุณลักษณะของมอเตอร์ โดยทั่วไปจะมีแบนด์วิธที่ 50-100Hz สำหรับรุ่นมาตรฐาน ในการทดสอบโหลดของพัดลม อินเวอร์เตอร์ต้องใช้เวลา 3-5 วินาทีในการเร่งความเร็วจนถึงพิกัด โดยแสดงการลื่นไถลที่เห็นได้ชัดเจน
2. การเปรียบเทียบประสิทธิภาพความเร็วต่ำ-
เซอร์โวมอเตอร์รักษาแรงบิดพิกัดไว้แม้ที่ 1 รอบต่อนาที โดยมีอัตราความผันผวนของความเร็วต่ำกว่า 0.01% การทดสอบแกนป้อนของเครื่องมือกลแสดงให้เห็นว่าระบบเซอร์โวรักษาความแม่นยำของตำแหน่งไว้ภายใน ±2 อาร์ควินาทีที่ 5 รอบต่อนาที
เมื่อขับมอเตอร์อะซิงโครนัสที่ความเร็วต่ำกว่า 10% VFD จะพบกับแรงบิดลดลง 30%-50% และมีแนวโน้มที่จะคลาน การใช้งานสายพานลำเลียงจำเป็นต้องมีเกียร์เพิ่มเติมเมื่อทำงานต่ำกว่า 5 Hz
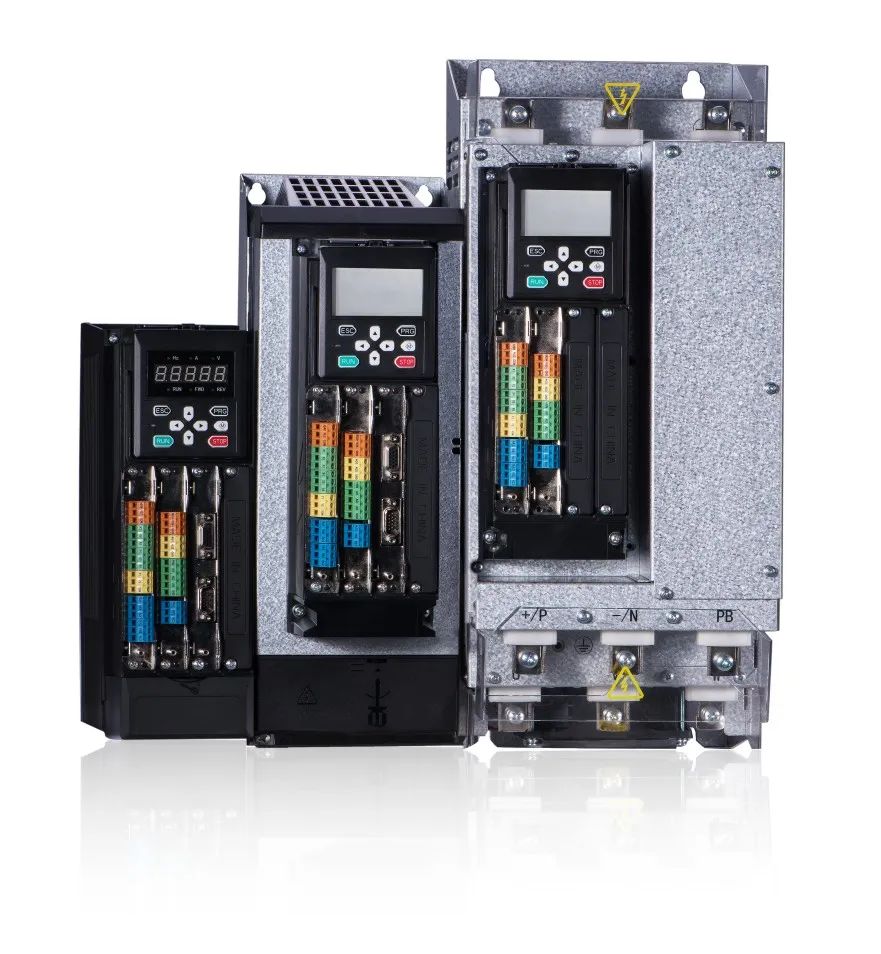
III. การสร้างความแตกต่างในสถานการณ์การใช้งานทั่วไป
1. สนามรบหลักของระบบเซอร์โว
● การวางตำแหน่งที่แม่นยำ:ความแม่นยำในการกำหนดตำแหน่งโต๊ะทำงานของเครื่องจักรเซมิคอนดักเตอร์ถึง ±0.1μm
● การตอบสนองอย่างรวดเร็ว:แกนข้อต่อหุ่นยนต์อุตสาหกรรมต้องการการตอบสนองแรงบิดที่ระดับ 0.1 มิลลิวินาที
● การควบคุมแบบซิงโครนัส:ข้อผิดพลาดในการซิงโครไนซ์ของเกียร์อิเล็กทรอนิกส์ในเครื่องจักรการพิมพ์<0.01°.
2. การใช้งานที่โดดเด่นสำหรับไดรฟ์ความถี่ตัวแปร
● พลังงาน-การควบคุมความเร็วอย่างมีประสิทธิภาพ:โรงงานปูนซีเมนต์ประสบความสำเร็จในการประหยัดพลังงานไฟฟ้า 35% หลังจากติดตั้งพัดลมเพิ่มเติมด้วย VFD
● แอปพลิเคชันพาวเวอร์ไดรฟ์สูง-:เครื่องบดย่อยใช้ VFD แรงดันไฟฟ้าสูง-ระดับ 2000kW-
● การควบคุมความเร็วอย่างง่าย:โหลดแรงบิดคงที่ เช่น สายพานลำเลียงและเครื่องผสม
IV. การบรรจบกันทางเทคโนโลยีและการเบลอขอบเขต
ในช่วงไม่กี่ปีมานี้ เราได้พบเห็นปรากฏการณ์ข้าม-เทคโนโลยี:
1. ความสามารถของเซอร์โวใน High- VFD
ตัวอย่างเช่น ซีรีส์ G120X ของ Siemens รองรับการตอบสนองของตัวเข้ารหัสด้วยความแม่นยำของตำแหน่ง ±0.5 องศา ซึ่งใกล้เคียงกับประสิทธิภาพของเซอร์โวขั้นพื้นฐาน ในกรณีศึกษาเกี่ยวกับเครื่องจักรบรรจุภัณฑ์ โมเดลนี้เข้ามาแทนที่ระบบเซอร์โว ซึ่งช่วยลดต้นทุนลง 30%
2. วิวัฒนาการอันชาญฉลาดของระบบเซอร์โว
เซอร์โวรุ่นถัดไป-ผสานรวมความสามารถของ AI ตัวอย่างเช่น ซีรีส์ 1S ของ Omron มีอัลกอริธึมการปรับแต่งตัวเอง-ที่ตรวจจับความเฉื่อยของโหลดโดยอัตโนมัติ การทดสอบแสดงให้เห็นว่าเวลาในการทดสอบการใช้งานลดลง 80%
V. แผนผังการตัดสินใจคัดเลือกและการวิเคราะห์ต้นทุน
1. เกณฑ์การคัดเลือกหลัก
● จำเป็นต้องมีการควบคุมตำแหน่งหรือไม่? ใช่ → เลือกเซอร์โว
● กำลังไฟ > 50kW หรือไม่ ใช่ → จัดลำดับความสำคัญ VFD
● งบประมาณถูกจำกัดหรือไม่? ใช่ → โซลูชัน VFD ลดต้นทุนได้ 40-60%
2. การเปรียบเทียบต้นทุนตลอดอายุการใช้งาน
การวิเคราะห์สายการผลิตยานยนต์เผยให้เห็น:
● ระบบเซอร์โวมีการลงทุนเริ่มแรกสูงกว่าแต่ค่าบำรุงรักษาต่ำกว่า (ประหยัดได้ 15% ในระยะเวลา 5 ปี)
●โซลูชันตัวแปลงความถี่ต้องมีการเปลี่ยนอะไหล่บ่อยครั้ง ส่งผลให้ต้นทุนรวมสูงกว่าระบบเซอร์โว
วี. แนวโน้มเทคโนโลยีเกิดใหม่
1. ระบบเซอร์โวกำลังมุ่งสู่การบูรณาการ เช่น การออกแบบไดรฟ์/มอเตอร์แบบรวมของ Mitsubishi ที่ลดขนาดลง 50%
2. ตัวแปลงความถี่มุ่งเน้นไปที่การปรับปรุงประสิทธิภาพการใช้พลังงาน เช่น ซีรีส์ GD300 ของ Invt ที่ใช้อุปกรณ์ SiC เพื่อลดการสูญเสียลง 20%
3. ไดรฟ์อัจฉริยะอเนกประสงค์กำลังเกิดขึ้น เช่น IndraDrive Mi ของ Bosch Rexroth ซึ่งสลับระหว่างโหมดเซอร์โวและ VFD
โดยสรุป ความแตกต่างพื้นฐานระหว่างระบบเซอร์โวและระบบ VFD อยู่ที่ข้อกำหนดที่แตกต่างกันสำหรับความแม่นยำในการควบคุมและการตอบสนองแบบไดนามิก ในขณะที่อุตสาหกรรม 4.0 ก้าวหน้า ทั้งสองอย่างจะมีความแข็งแกร่งในด้านต่างๆ มากขึ้น ขณะเดียวกันก็ทำให้การแข่งขันในตลาดระดับกลาง-รุนแรงขึ้น ผลิตภัณฑ์ "ครอสโอเวอร์" ในอนาคตอาจเกิดขึ้น แต่ขอบเขตการใช้งานหลักจะคงอยู่ในระยะยาว-