


1 บทนำ
ไมโครคอนโทรลเลอร์ถูกนำไปใช้มากขึ้นในอุปกรณ์ควบคุมอัตโนมัติ ระบบป้องกันแบบบูรณาการที่ใช้ไมโครโปรเซสเซอร์-สำหรับโครงข่ายไฟฟ้า และสาขาการควบคุมอัตโนมัติทางอุตสาหกรรมอื่นๆ โดยที่ความซับซ้อนของอุปกรณ์เหล่านี้เติบโตขึ้นอย่างต่อเนื่อง เพื่อตอบสนองความต้องการ-แบบเรียลไทม์และหลายงาน-ของเป้าหมายการพัฒนา โมเดลนักพัฒนา-CPU, เดี่ยว-เดียวจึงถูกแทนที่ด้วยแนวทางการทำงานร่วมกันที่เกี่ยวข้องกับ CPU หลายตัวประเภทต่างๆ และนักพัฒนาหลายราย กระบวนทัศน์การพัฒนาใหม่นี้นำเสนอความท้าทายที่สำคัญ: การกำหนดมาตรฐานฮาร์ดแวร์และซอฟต์แวร์สำหรับการแลกเปลี่ยนข้อมูลระหว่าง CPU ระหว่างการใช้งาน การกำหนดมาตรฐานนี้ถือเป็นหัวใจสำคัญของการนำโมเดลใหม่นี้ไปใช้อย่างประสบความสำเร็จ ในบรรดาวิธีการสื่อสารต่างๆ มากมาย โปรโตคอลการสื่อสารอนุกรม RS-485 ที่ใช้ UART- ถูกนำมาใช้กันอย่างแพร่หลาย เนื่องจากมีการเดินสายที่เรียบง่าย มีความน่าเชื่อถือสูง และสามารถรองรับ CPU หลายตัวได้ เกี่ยวกับโปรโตคอลการสื่อสารซอฟต์แวร์ โปรโตคอล Modbus ให้ข้อได้เปรียบที่สำคัญแก่ผู้ใช้ เนื่องจากมีลักษณะเป็นสากลและซอฟต์แวร์แก้ไขจุดบกพร่องที่สมบูรณ์ ดังนั้นในระหว่างการพัฒนาอุปกรณ์ป้องกันมอเตอร์แบบใหม่ จึงมีการใช้วิธีการสื่อสารแบบอนุกรม RS-485 และโปรโตคอลการสื่อสาร Modbus เพื่อให้เกิดการแลกเปลี่ยนข้อมูลและคำสั่งควบคุมระหว่าง CPU หลายตัว เพื่อเพิ่มประสิทธิภาพและการประสานงานของการสื่อสารแบบอนุกรม ผู้เขียนได้ใช้มาตรการมากมายในสถาปัตยกรรมฮาร์ดแวร์และซอฟต์แวร์ของกลไกการสื่อสาร เพื่อให้ได้ผลลัพธ์ที่ยอดเยี่ยม ในระหว่างขั้นตอนการดีบักการสื่อสารระบบ มีการใช้วิธีการที่แต่ละโมดูล CPU สื่อสารกับซอฟต์แวร์ทดสอบ Modbus มาตรฐานก่อนจะทำการดีบักการเชื่อมต่อระหว่างกัน ซึ่งช่วยปรับปรุงประสิทธิภาพการพัฒนาการทำงานร่วมกันอย่างมีนัยสำคัญ การปฏิบัติได้พิสูจน์แล้วว่าปรัชญาการออกแบบนี้ทำให้โครงสร้างระบบง่ายขึ้น ในขณะเดียวกันก็เพิ่มประสิทธิภาพการดำเนินงานและความน่าเชื่อถือของอุปกรณ์อย่างมาก
2 คุณลักษณะของอุปกรณ์ป้องกันมอเตอร์ที่ครอบคลุม
นอกเหนือจากฟังก์ชันการป้องกันที่ครอบคลุมแล้ว อุปกรณ์ป้องกันมอเตอร์ยังรวมความสามารถในการวัด การควบคุมทางไกล และการสื่อสารเข้าด้วยกัน หน้าจอ LCD ตัวอักษรจีนขนาดใหญ่-ทำให้มีส่วนต่อประสานกับผู้ใช้-ที่เป็นมิตร การใช้การสื่อสาร CAN บัสกับโฮสต์การตรวจสอบ จะสร้างระบบย่อยภายในระบบอัตโนมัติของสถานีย่อยแบบกระจายที่มีลำดับชั้น เพื่อเพิ่มประสิทธิภาพการทำงานของระบบสำหรับความต้องการการทำงานหลายอย่าง- จึงมีการใช้สถาปัตยกรรมหลาย- CPU CPU หนึ่งตัวจัดการการสุ่มตัวอย่างและการส่งพัลส์เป็นระยะ โมดูล CPU หลักจัดการการประมวลผลข้อมูล การคำนวณพารามิเตอร์ทางไฟฟ้า การวินิจฉัยข้อผิดพลาด และการดำเนินการสวิตชิ่ง ในขณะที่ CPU ของโมดูลบอร์ดจะดูแลการโต้ตอบของมนุษย์-และอำนวยความสะดวกในการสื่อสารกับโมดูลการป้องกันหลักและโฮสต์การตรวจสอบ โมดูล CPU แต่ละโมดูลมีการกำหนดงานไว้อย่างชัดเจน ซึ่งอำนวยความสะดวกในการพัฒนาการทำงานร่วมกันโดยวิศวกรหลายคนระหว่างการใช้งาน การสื่อสารแบบอนุกรมจะเชื่อมโยง CPU หลักและ CPU ของแผงควบคุม ซึ่งช่วยให้มนุษย์-โต้ตอบกับเครื่องจักรได้ และจึงครองตำแหน่งที่สำคัญ การสร้างกลไกการสื่อสารที่มีเหตุผลเป็นแกนหลักของส่วนการสื่อสารแบบอนุกรม การกำหนดการประสานงานการสื่อสารและประสิทธิภาพการแก้ไขจุดบกพร่องในระหว่างขั้นตอนต่อมาของการพัฒนาระบบ
3 กลไกการสื่อสารเบื้องต้น
3.1 การออกแบบฮาร์ดแวร์กลไกการสื่อสาร
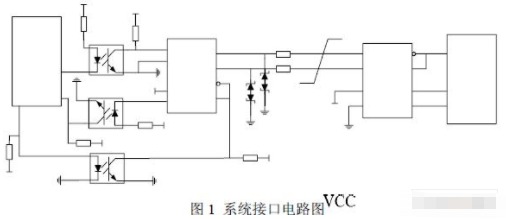
กลไกการสื่อสารที่เสนอสำหรับระบบนี้มุ่งหวังให้มีประสิทธิภาพและความน่าเชื่อถือสูง RS-485 ใช้โครงสร้างฮาล์ฟ-ดูเพล็กซ์ ซึ่งมักจะใช้งานได้จริงมากกว่าฟูลดูเพล็กซ์ในการใช้งานภาคสนาม ในที่นี้ จะใช้การเชื่อมต่อแบบง่ายโดยใช้สายสัญญาณเพียงสองเส้นเท่านั้น แผนภาพวงจรอินเทอร์เฟซระบบแสดงในรูปที่ 1 ระดับลอจิก TTL ที่เอาต์พุตโดยไมโครคอนโทรลเลอร์ 8051 บนโมดูลป้องกันหลักจะถูกแยกออกทางแสง จากนั้นแปลงเป็นระดับ RS-495 ด้วยชิป MAX485 ต่อจากนั้น ชิป MAX485 บนโมดูลแผงจะแปลงสิ่งเหล่านี้กลับไปเป็นระดับลอจิก TTL สำหรับการอ่านโดยไมโครคอนโทรลเลอร์ 8031 ที่ฝั่งไมโครคอนโทรลเลอร์ 8051 ให้พิน P2.7 ของพอร์ต I/O แบบขนาน 2 ควบคุมอินพุต MAX เปิดใช้งานพิน RE และเอาต์พุตเปิดใช้งานพิน DE ดังแสดงในรูปที่ 1 เมื่อ P2.7 เอาท์พุตระดับสูง RE จะถูกเปิดใช้งานเพื่อให้ฝั่งไมโครคอนโทรลเลอร์สามารถรับข้อมูลได้ เมื่อ P2.7 เอาท์พุตในระดับต่ำ DE จะถูกเปิดใช้งาน ทำให้ฝั่งไมโครคอนโทรลเลอร์สามารถส่งข้อมูลได้ วิธีการนี้ช่วยป้องกันข้อมูลสูญหายเนื่องจากการทับซ้อนกันที่เกิดจากการส่งข้อมูลแบบ blind ทำให้มั่นใจได้ถึงคุณภาพการสื่อสารที่สูงและความเร็วในการส่งข้อมูลที่เชื่อถือได้
3.2 โปรโตคอลการสื่อสาร
เพื่อให้มั่นใจว่าการส่งข้อมูลระหว่างสองโมดูลภายในอุปกรณ์ป้องกันมีความแม่นยำ ชุดข้อกำหนดเฉพาะที่ควบคุมการถ่ายโอนข้อมูล-รวมถึงโหมดการส่งข้อมูล รูปแบบข้อมูล และเนื้อหา-จึงเป็นสิ่งจำเป็น นี่ถือเป็นโปรโตคอลหรือโปรโตคอลการสื่อสาร หากไม่มีซอฟต์แวร์แก้ไขจุดบกพร่องที่พร้อมและพร้อมใช้งาน โมดูล CPU หลักจะทำหน้าที่เป็นกล่องดำ ซึ่งนำไปสู่ความท้าทายมากมาย-}ที่จะ-เอาชนะในระหว่างการทดสอบการรวมระบบ ดังนั้น โปรโตคอลการสื่อสาร Modbus ที่ใช้กันอย่างแพร่หลายจึงถูกเลือกและทำให้ง่ายขึ้นเพื่อให้เหมาะกับความต้องการเฉพาะของอุปกรณ์ ช่วยให้การสื่อสารระหว่างโมดูล-ประสบความสำเร็จด้วยประสิทธิภาพที่ได้รับการพิสูจน์แล้ว Modbus ใช้โมเดลการสื่อสารหลัก- ต้นแบบจะส่งคำสั่งคำขอการสื่อสารไปยังทาสก่อน จากนั้นทาสจะตอบสนองต่อต้นแบบด้วยข้อมูลตามโค้ดฟังก์ชันภายในคำสั่งคำขอ ทาสแต่ละคนมีที่อยู่ที่ไม่ซ้ำกัน ทั้งเฟรมคำขอที่ส่งโดยมาสเตอร์และเฟรมตอบกลับที่ส่งโดยสเลฟจะเริ่มต้นด้วยที่อยู่ของสเลฟ สเลฟจะอ่านเฉพาะคำสั่งที่ส่งถึงตัวเองเท่านั้น และไม่สนใจข้อความที่ขึ้นต้นด้วยที่อยู่สเลฟอื่นๆ ฟังก์ชันนี้ใช้งานโดยใช้โหมด 2 หรือโหมด 3 ของพอร์ตอนุกรม 8051 โมเดลการสื่อสารคำถาม-และ-คำตอบนี้ช่วยเพิ่มความแม่นยำในการสื่อสารได้อย่างมาก ใช้โหมดการส่ง RTU ของ Modbus ในอุปกรณ์นี้
4 มาตรการเพื่อเพิ่มความน่าเชื่อถือในการสื่อสาร
สองไบต์สุดท้ายของข้อความ Modbus ทำหน้าที่เป็นไบต์ตรวจสอบ การสื่อสาร RTU ใช้การตรวจสอบความซ้ำซ้อนแบบวนรอบ CRC-16 เพื่อการตรวจจับข้อผิดพลาด กลไกการเข้ารหัส/ถอดรหัสค่อนข้างง่ายโดยมีอัตราข้อผิดพลาดต่ำ ซึ่งทำได้ด้วยวิธีการคำนวณหรือการเขียนโปรแกรม มีหลายวิธีดังต่อไปนี้:
4.1 อัลกอริทึมพื้นฐาน (การคำนวณด้วยตนเอง)
ใช้ CRC16-CCITT เป็นตัวอย่าง: ผลรวมตรวจสอบ CRC คือ 16 บิต และพหุนามที่สร้างคือ 17 บิต สมมติว่าสตรีมข้อมูลมีขนาด 4 ไบต์: BYTE, BYTE, BYTE, BYTE[0];
เลื่อนสตรีมข้อมูลไปทางซ้าย 16 บิต โดยขยายได้อย่างมีประสิทธิภาพด้วยปัจจัย 256×256 จากนั้นทำการหารด้วยตัวสร้างพหุนาม 0x11021 โดยใช้การหารที่ไม่- (เทียบเท่ากับ XOR ระดับบิต) ผลลัพธ์ส่วนที่เหลือคือผลรวมตรวจสอบ CRC สตรีมข้อมูลที่ส่งประกอบด้วย 6 ไบต์: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0]
4.2 อัลกอริทึมคอมพิวเตอร์ 1 (บิต-อัลกอริทึมประเภท)
1) วาง 16 บิตบน (BYTE, BYTE) ของสตรีมข้อมูลที่ขยาย (6 ไบต์) ลงในรีจิสเตอร์ 16 บิต
2) หากบิตที่สำคัญที่สุดของรีจิสเตอร์คือ 1 ให้เลื่อนรีจิสเตอร์ไปทางซ้ายหนึ่งบิต (รับบิตที่มีนัยสำคัญน้อยที่สุดจากไบต์ถัดไป) จากนั้นดำเนินการดำเนินการ XOR ด้วยรูปแบบที่เรียบง่ายของพหุนามตัวสร้าง มิฉะนั้น เพียงแค่เลื่อนรีจิสเตอร์ไปทางซ้ายหนึ่งบิต (รับบิตที่มีนัยสำคัญน้อยที่สุดจากไบต์ถัดไป)
3) ทำซ้ำขั้นตอนที่ 2 จนกว่าสตรีมข้อมูลทั้งหมด (6 ไบต์) จะถูกเลื่อนเข้าสู่รีจิสเตอร์
4) ค่าในรีจิสเตอร์คือ CRC checksum CRC, CRC[0]
4.3 อัลกอริทึมคอมพิวเตอร์ 2 (ไบต์-อัลกอริทึมประเภท) (256^n หมายถึง 256 ยกกำลัง n)
แทนสตรีมข้อมูลที่เรียงลำดับไบต์-เป็นพหุนามทางคณิตศาสตร์ ปล่อยให้สตรีมข้อมูลเป็น BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] จะแสดงเป็นนิพจน์ทางคณิตศาสตร์
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0] โดยที่ "+" หมายถึงการดำเนินการ XOR ปล่อยให้พหุนามตัวสร้างเป็น G17 (17 บิต) ดังนั้นรหัส CRC คือ CRC16
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + ไบต์ × 256 + ไบต์[0]) × 256^2 / G17
สิ่งนี้เกี่ยวข้องกับการเลื่อนสตรีมข้อมูลไปทางซ้าย 16 บิต แล้วหารด้วยพหุนามตัวกำเนิด G17
การสืบทอดแสดงให้เห็นว่าโค้ดตรวจสอบ CRC สำหรับ BYTE[n-1] เท่ากับผลลัพธ์ XOR ของ 8 บิตบนของโค้ดตรวจสอบ CRC ของไบต์ก่อนหน้า Y[n] (YH8[n]) และไบต์ปัจจุบัน BYTE[n-1]
อัลกอริธึมประเภทไบต์-เป็นดังนี้:
1) เตรียมใช้งานกลุ่มการลงทะเบียน CRC เป็น "0" ทั้งหมด (0x0000)
2) เลื่อนกลุ่มรีจิสเตอร์ CRC ไปทางซ้าย 8 บิต และจัดเก็บไว้ในกลุ่มรีจิสเตอร์ CRC
3) ดำเนินการ XOR ระหว่างบิตสูง 8 บิตของกลุ่มการลงทะเบียน CRC ดั้งเดิม (เลื่อน 8 บิตไปทางขวา) และไบต์ข้อมูลเพื่อรับดัชนีที่ชี้ไปที่ตารางค่า
4) ดำเนินการ XOR ระหว่างค่าตารางที่ชี้โดยดัชนีและกลุ่มการลงทะเบียน CRC
5) เพิ่มตัวชี้ข้อมูล หากการประมวลผลข้อมูลไม่เสร็จสมบูรณ์ ให้ทำซ้ำขั้นตอนที่ 2)
6) รับ CRC
5 มาตรการเพื่อปรับปรุงประสิทธิภาพการสื่อสาร
5.1 แยกงานการรับและส่งการสื่อสาร
ไมโครคอนโทรลเลอร์ 8051 สามารถส่งและรับข้อมูลผ่านพอร์ตอนุกรมโดยใช้การขัดจังหวะ คอนโทรลเลอร์พอร์ตอนุกรม SCON รองรับการเริ่มต้นและการกำหนดแอดเดรสบิต เมื่อคำขอขัดจังหวะพอร์ตอนุกรมเกิดขึ้น SCON สองบิตล่างจะจับการขัดจังหวะการส่งและรับ เมื่อ CPU เขียนข้อมูลหรืออักขระไปยังบัฟเฟอร์การส่ง SUBF ของพอร์ตอนุกรม (คำแนะนำ: MOV SUBF, A) ตัวส่งสัญญาณจะเริ่มส่ง หลังจากเสร็จสิ้นเฟรมข้อมูลหนึ่งเฟรมแล้ว ฮาร์ดแวร์จะตั้งค่าแฟล็ก TI เป็น "1" ซึ่งบ่งชี้ว่าพอร์ตอนุกรมกำลังร้องขอการขัดจังหวะจาก CPU เพื่อส่งเฟรมข้อมูลถัดไป ในทำนองเดียวกัน หากเปิดใช้งานตัวรับสัญญาณพอร์ตอนุกรมสำหรับการรับสัญญาณ เมื่อได้รับเฟรมข้อมูล แฟล็ก RI จะถูกตั้งค่าเป็น 1 ซึ่งบ่งชี้ว่าพอร์ตอนุกรมกำลังร้องขอการขัดจังหวะจาก CPU เพื่ออ่านข้อมูลจากบัฟเฟอร์ข้อมูลที่ได้รับ
5.2 การลดระยะเวลาการขัดจังหวะ
เนื่องจากมีการใช้อินเทอร์รัปต์หลายครั้งในการออกแบบสถาปัตยกรรมซอฟต์แวร์ เพื่อให้มั่นใจถึงการทำงานของโปรแกรมที่เชื่อถือได้ และลดโอกาสที่จะเกิดความขัดแย้งระหว่างงานต่างๆ การใช้ซอฟต์แวร์จึงควรมุ่งมั่นที่จะปรับปรุงงานของการขัดจังหวะต่างๆ และลดระยะเวลาดำเนินการให้สั้นลง ภายในรูทีนย่อยการขัดจังหวะการสื่อสาร ให้ดำเนินการที่สำคัญเมื่อเข้าสู่การขัดจังหวะ เช่น: การล้างบิตสถานะที่สอดคล้องกันในรีจิสเตอร์ควบคุมพอร์ตอนุกรม การอ่านอักขระที่ได้รับหรือการเขียนอักขระที่จะส่งจาก/ไปยังบัฟเฟอร์ เพิ่มจำนวนอักขระที่ได้รับหรือส่ง ฯลฯ จากนั้นออกจากการขัดจังหวะทันที งานอื่นๆ เช่น การตรวจสอบความถูกต้องของเฟรม การตอบสนองต่อคำสั่งเฟรมที่ได้รับ (การวัดและส่งข้อมูลทางไกล/คำสั่งทางไกล) และการเตรียมเฟรมการส่งสัญญาณ ควรได้รับการจัดการภายในโปรแกรมหลัก
5.3 การตรวจจับการยุติเฟรมที่มีประสิทธิภาพเพื่อป้องกันการชะงักของการสื่อสาร
การใช้ตัวจับเวลาซอฟต์แวร์เฉพาะเพื่อตรวจจับจุดสิ้นสุดของเฟรมที่ได้รับจะป้องกันไม่ให้งานการสื่อสารค้างอยู่หากได้รับเฟรมที่ไม่สมบูรณ์ ดังนั้นจึงรับประกันการรับเฟรมต่อๆ ไปได้ทันเวลา เนื่องจากช่วงเวลาระหว่างไบต์ภายในเฟรมนั้นสั้นกว่าช่วงเฟรม-ถึง-เฟรมมาก ตัวจับเวลาของซอฟต์แวร์จะเริ่มทำงานทุกครั้งที่ได้รับไบต์ใหม่ ตัวจับเวลาถูกตั้งไว้ที่เฟรมขั้นต่ำ-ถึง-ช่วงเฟรม ช่วงเวลานี้จะแตกต่างกันไปตามอัตรารับส่งข้อมูลที่แตกต่างกัน หากได้รับไบต์ถัดไปก่อนที่เวลาที่ตั้งไว้ล่วงหน้าจะผ่านไป แสดงว่าเฟรมไม่สมบูรณ์ และตัวจับเวลาจะรีสตาร์ทอีกครั้ง หากตัวจับเวลานับถอยหลังถึงเวลาที่ตั้งไว้ได้สำเร็จ ตัวจับเวลาจะทริกเกอร์หมายเลขขัดจังหวะที่เกี่ยวข้อง ภายในรูทีนย่อยการขัดจังหวะตัวจับเวลา ไบต์แฟล็กสิ้นสุดเฟรมจะถูกตั้งค่า แสดงว่าการรับเฟรมเสร็จสมบูรณ์ หลังจากที่โปรแกรมหลักตรวจพบว่าการรับเฟรมเสร็จสิ้นแล้ว โปรแกรมจะตรวจสอบความสมบูรณ์ของเฟรมโดยการตรวจสอบที่อยู่สเลฟและไบต์ตรวจสอบความซ้ำซ้อนแบบวน (CRC) หากได้รับการยืนยันว่าเป็นเฟรมที่ถูกต้องสำหรับต้นแบบ เฟรมจะประมวลผลคำสั่งตามโค้ดฟังก์ชันและเตรียมส่งเฟรม เมื่อทาสได้รับข้อความที่ไม่ถูกต้อง มันจะส่งเฟรมข้อผิดพลาดกลับมา หากข้อความที่ได้รับมี CRC ที่ไม่ถูกต้อง สเลฟอาจเลือกที่จะไม่ตอบกลับ หากต้นแบบไม่ได้รับการตอบกลับจากทาสภายในเวลาที่กำหนด ต้นแบบจะส่งข้อความคำขออีกครั้ง หากการส่งสัญญาณซ้ำหลายครั้งล้มเหลวในการรับการตอบสนองจากอุปกรณ์รอง ระบบจะรายงานความล้มเหลวในการสื่อสาร
5.4 การกำหนดความเร็วการสื่อสาร
เนื่องจากอุปกรณ์ทั้งหมดอยู่ภายในแชสซีเดียวกัน ระยะห่างระหว่างโมดูลจึงน้อยมาก Modbus ทำงานบน RS485 สำหรับการสื่อสารทางไกล- โดยไม่จำเป็นต้องคำนึงถึงผลกระทบของระยะทางต่ออัตรารับส่งข้อมูล นอกจากนี้ โหมดการสื่อสารหลัก-ยังช่วยป้องกันความแออัดของสาย ดังนั้น จากมุมมองของประสิทธิภาพการสื่อสาร ตราบใดที่อัตรารับส่งข้อมูลที่ตั้งไว้ไม่เกินขีดจำกัดอัตรารับส่งข้อมูลสูงสุดของชิปที่ใช้ในโมดูล อัตรารับส่งข้อมูลที่สูงขึ้นส่งผลให้การแลกเปลี่ยนข้อมูลเร็วขึ้นและประสิทธิภาพการสื่อสารสูงขึ้น การตั้งค่าอัตรารับส่งข้อมูลให้เท่ากันทุกประการสำหรับทั้งสองฝ่ายในการสื่อสาร ช่วยให้มั่นใจได้ว่าปลายการรับจะสุ่มตัวอย่างแต่ละบิตข้อมูลที่จุดกึ่งกลางของรอบบิต ดังนั้นจึงบรรลุการสื่อสารที่เชื่อถือได้
5.5 วิธีการดีบักที่สมเหตุสมผล
ในระหว่างการดีบัก ให้ทดสอบการสื่อสารระหว่างแต่ละโมดูล CPU และไมโครคอมพิวเตอร์ผ่านโมดูลการแปลงข้อมูล RS485/RS232 ก่อน หลังจากการทดสอบแต่ละรายการประสบความสำเร็จ ให้ดำเนินการแก้ไขจุดบกพร่องระหว่าง-โมดูล ซึ่งจะช่วยปรับปรุงประสิทธิภาพการแก้ไขข้อบกพร่องโดยรวมได้อย่างมาก ในระหว่างการแก้ไขข้อบกพร่องการสื่อสารระหว่างโมดูล-ถึง- คอมพิวเตอร์จะใช้ซอฟต์แวร์แก้ไขข้อบกพร่อง Modbus เพื่อจำลองกระบวนการสื่อสารของต้นแบบ โดยจะขอข้อมูลจากทาส ทำให้กระบวนการรับและส่งสัญญาณทั้งหมดโปร่งใสและชัดเจน ช่วยให้สามารถแก้ไขปัญหาโมดูลได้ทันเวลา ในระหว่างการแก้ไขจุดบกพร่องร่วม ซอฟต์แวร์ตรวจสอบบัสจะสังเกตข้อมูลจากทั้งสองฝ่ายเพื่อระบุและแก้ไขปัญหาทันที
6 คะแนนนวัตกรรมของบทความนี้
ประการแรก บทความนี้นำ Modbus ซึ่งเป็นมาตรฐานอุตสาหกรรมสากลมาใช้ในอุปกรณ์ป้องกัน สามารถรับซอฟต์แวร์เครื่องมือที่จำเป็นได้โดยตรงจากเว็บไซต์ที่เกี่ยวข้องโดยไม่ต้องเสียค่าใช้จ่ายในทรัพย์สินทางปัญญา ประการที่สอง อุปกรณ์ป้องกันใช้งานมัลติทาสก์และใช้โปรโตคอล Modbus เพื่อสร้างกลไกการดีบักร่วมที่เหมาะสมระหว่างโมดูล CPU ซึ่งช่วยปรับปรุงประสิทธิภาพของการพัฒนาระบบการทำงานร่วมกันอย่างมาก