


เนื่องจากเป็นเทคโนโลยีหลักของระบบความเร็วตัวแปร AC สมัยใหม่ ความสัมพันธ์ที่ประสานกันระหว่างแรงดันเอาต์พุตและความถี่ในการควบคุมเวกเตอร์จึงส่งผลโดยตรงต่อประสิทธิภาพไดนามิกและประสิทธิภาพการใช้พลังงานของมอเตอร์ไฟฟ้า การวิเคราะห์เชิงลึก-ของความสัมพันธ์นี้ไม่เพียงแต่ช่วยในการปรับการออกแบบระบบควบคุมให้เหมาะสมเท่านั้น แต่ยังเป็นพื้นฐานทางทฤษฎีสำหรับการปรับพารามิเตอร์ในการใช้งานทางอุตสาหกรรมอีกด้วย บทความนี้จะอธิบายกลไกการเชื่อมต่อระหว่างแรงดันเอาต์พุตและความถี่อย่างเป็นระบบตามหลักการควบคุมเวกเตอร์ ขณะเดียวกันก็สำรวจกลยุทธ์การจับคู่สำหรับพารามิเตอร์ทั้งสองภายใต้สภาพการทำงานจริง
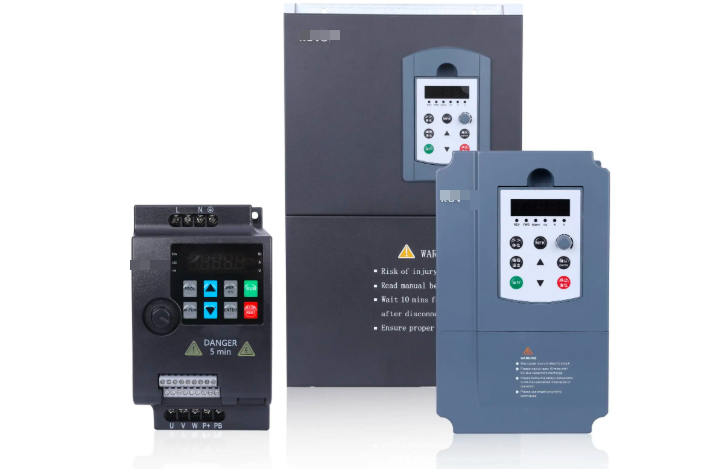
I. หลักการพื้นฐานของการควบคุมเวกเตอร์และแรงดันไฟฟ้า-คุณลักษณะความถี่
การควบคุมเวกเตอร์ใช้การแปลงพิกัดเพื่อแยกย่อยปริมาณ AC เฟสสาม-เฟสเป็นส่วนประกอบของแรงบิด (แกน q-) และส่วนประกอบของการกระตุ้น (แกน d-) ทำให้ได้การควบคุมแบบแยกส่วนที่คล้ายคลึงกับมอเตอร์กระแสตรง ภายใต้สถาปัตยกรรมการควบคุมนี้ ความสัมพันธ์ระหว่างแรงดันเอาต์พุตและความถี่จะแสดงคุณลักษณะดังต่อไปนี้:
1. บริเวณแรงบิดคงที่ต่ำกว่าความถี่พื้นฐาน (f น้อยกว่าหรือเท่ากับ fn)
เมื่อใช้การควบคุมอัตราส่วนแรงดันคงที่-ถึง-ความถี่ (V/f) แอมพลิจูดแรงดันสเตเตอร์ Us จะเป็นไปตามความสัมพันธ์ต่อไปนี้กับความถี่จ่าย fs: Us/fs=k (ค่าคงที่) ณ จุดนี้ ฟลักซ์แม่เหล็กของมอเตอร์ Φm ยังคงที่ ตัวอย่างเช่น อินเวอร์เตอร์บางตัวจะรักษา V/f=7.67V/Hz ให้อยู่ในช่วง 0.5-50Hz เพื่อให้มั่นใจถึงความสามารถในการเอาท์พุตแรงบิดที่ความถี่ต่ำ อย่างไรก็ตาม ในการใช้งานจริง จะต้องพิจารณาการชดเชยแรงดันไฟฟ้าตกของความต้านทานสเตเตอร์ด้วย โดยเฉพาะอย่างยิ่งที่ความถี่ต่ำกว่า 5Hz จะต้องเพิ่มแรงดันไฟฟ้า 10-15% เพื่อชดเชยการสูญเสีย IR
2. โซนกำลังคงที่เหนือความถี่พื้นฐาน (f>fn)
หลังจากเข้าสู่เฟสการควบคุมความเร็วของสนามไฟฟ้าที่อ่อน- แรงดันไฟฟ้าจะถูกจำกัดโดยความสามารถเอาต์พุตสูงสุดของอินเวอร์เตอร์ (โดยทั่วไปคือ 380VAC) เมื่อความถี่เพิ่มขึ้น แรงดันไฟฟ้าจะคงที่ตามค่าที่กำหนด ฟลักซ์แม่เหล็กของมอเตอร์จะลดลงผกผันกับความถี่ ตัวอย่างเช่น ในการใช้งานโรงรีด การเพิ่มความถี่เป็น 120Hz จะช่วยลดความหนาแน่นของฟลักซ์แม่เหล็กลงเหลือ 42% ของค่าพิกัด ทำให้สามารถดำเนินการโหลด-ความเร็ว แสงเบา- สูงได้
3. การแก้ไขเวกเตอร์ระหว่างกระบวนการไดนามิก
ในระหว่างโหลดไฟกระชากกะทันหัน ระบบควบคุมจะปรับมุมเฟสแรงดันไฟฟ้า θ แบบไดนามิก ข้อมูลการทดลองแสดงให้เห็นว่าเมื่อแรงบิดของโหลดเพิ่มขึ้นอย่างกะทันหันจาก 0 ถึง 150% TN มุมเวกเตอร์แรงดันไฟฟ้าสามารถปรับได้ 15 องศา –25 องศาภายใน 20 มิลลิวินาที ในขณะที่ขยายขนาดได้ 18%–22% ดังนั้นจึงรักษาการเชื่อมต่อฟลักซ์ที่เสถียร
ครั้งที่สอง องค์ประกอบที่เป็นส่วนประกอบของแรงดันเอาต์พุตและการเชื่อมต่อความถี่
ในโหมดควบคุมเวกเตอร์ แรงดันเอาต์พุตประกอบด้วยองค์ประกอบหลักสามส่วน:
1. ส่วนประกอบการชดเชย EMF ด้านหลัง:สัดส่วนกับความเร็วในการหมุน คำนวณเป็น E=4.44 × f × N × Φ โดยที่ Φ คือฟลักซ์แม่เหล็กที่มีประสิทธิผล สำหรับมอเตอร์ขนาด 315kW ที่ 45Hz EMF ด้านหลังที่วัดได้สูงถึง 325V ซึ่งคิดเป็น 85% ของแรงดันเอาต์พุตทั้งหมด
2. ส่วนประกอบแรงดันไฟฟ้าตกอิมพีแดนซ์:รวมแรงดันไฟฟ้าตกที่เกิดจากความต้านทานสเตเตอร์ Rs (ประมาณ 0.02–0.05 pu) และความเหนี่ยวนำการรั่วไหล Lsσ (0.1–0.15 pu) ที่ความถี่ต่ำ (<10 Hz), the resistance voltage drop can account for 20–30% of the total voltage, which is the primary cause of insufficient low-frequency torque in traditional V/f control.
3. คำไขว้-:แรงดันคัปปลิ้งระหว่างแกน dq, ωeLsiq/ωeLsid โดยที่ ωe คือความเร็วเชิงมุมซิงโครนัส เมื่อใช้การควบคุมดีคัปปลิ้งป้อนไปข้างหน้า ระบบเซอร์โวสาธิตการชดเชยแรงดันไฟฟ้าคัปปลิ้งที่วัดได้สูงถึง 12%-18% ของแรงดันไฟฟ้าที่เทอร์มินัล
III. ผลกระทบของการจับคู่พารามิเตอร์ต่อประสิทธิภาพของระบบ
1. การจัดการพิเศษในโซนโอเวอร์โมดูเลชั่น
เมื่อความถี่เอาท์พุตเข้าใกล้ 1/6 ของความถี่สวิตชิ่ง (เช่น อัตราพาหะ N < 21) จำเป็นต้องใช้กลยุทธ์การมอดูเลชั่นมากเกินไป สำหรับตัวแปลงพลังงานลมที่ทำงานที่ N=15 การฉีดส่วนประกอบฮาร์มอนิกที่ห้า-จะทำให้การใช้แรงดันไฟฟ้าเพิ่มขึ้น 12.5% แต่ส่งผลให้ THD ปัจจุบันเพิ่มขึ้น 3-5 จุดเปอร์เซ็นต์
2. การชดเชยเอฟเฟกต์เวลาตาย-
IGBT dead-time (โดยทั่วไปคือ 2–4 μs) ทำให้เกิดการสูญเสียแรงดันไฟฟ้า ซึ่งคำนวณเป็น ΔU=4*Tdead*fs*Udc/π การทดสอบภาคสนามเผยให้เห็นว่าแรงดันไฟฟ้าเอาท์พุตลดลง 5.8% เนื่องจากผลกระทบ-เวลาตายที่ความถี่สวิตชิ่ง 8 kHz ในอินเวอร์เตอร์บางตัว โดยต้องมีการชดเชยผ่านการปรับขอบพัลส์
3. การวิเคราะห์เชิงปริมาณของผลกระทบจากอุณหภูมิ
สำหรับอุณหภูมิขดลวดที่เพิ่มขึ้นทุกๆ 10 องศา ความต้านทานจะเพิ่มขึ้น 4% โดยต้องใช้แรงดันไฟฟ้าที่สูงขึ้น 0.6%-1.2% ที่ความถี่เดียวกัน อินเวอร์เตอร์เกรดการขุด-ที่ติดตั้งเซ็นเซอร์อุณหภูมิจะปรับค่าคำสั่งแรงดันไฟฟ้าแบบไดนามิกตามอุณหภูมิที่เพิ่มขึ้นแบบเรียลไทม์
IV. แนวทางปฏิบัติในการเพิ่มประสิทธิภาพของกลยุทธ์การควบคุมขั้นสูง
1. การใช้แบบจำลองการควบคุมการคาดการณ์ (MPC)
การใช้ชุดควบคุมแบบจำกัด MPC แพลตฟอร์มทดสอบเกิดข้อผิดพลาดในการติดตามแรงดันไฟฟ้า<1.5% at a 10kHz sampling rate, reducing harmonic losses by 23% compared to traditional SVPWM. This comes at the cost of a 40% increase in computational load, necessitating FPGA hardware acceleration.
2. การดำเนินการปรับพารามิเตอร์
ระบบระบุพารามิเตอร์ออนไลน์ที่ใช้ MRAS ช่วยให้สามารถแก้ไขความต้านทานของโรเตอร์ (ข้อผิดพลาด < 3%) และความเหนี่ยวนำร่วม (ข้อผิดพลาด < 5%) ได้แบบเรียลไทม์ หลังจากการใช้งานในระบบขับเคลื่อนของเครื่องฉีดขึ้นรูป เวลาตอบสนองแรงดันไฟฟ้าระหว่างความถี่ชั่วคราวลดลงเหลือ 50 มิลลิวินาที
3. ข้อควรพิจารณาพิเศษสำหรับวิธีการฉีดความถี่สูง-
เมื่อฉีดสัญญาณความถี่สูง- 2kHz จะต้องสงวนระยะขอบ 15%-20% ในแรงดันเอาต์พุตเพื่อให้สัญญาณซ้อนทับกัน ระบบขับเคลื่อนลิฟต์ได้รับแรงบิดพิกัด 200% ที่ความเร็วเป็นศูนย์โดยใช้เทคนิคนี้ แต่เกิดการสูญเสียอินเวอร์เตอร์เพิ่มขึ้น 8%-10%
V. ปัญหาทั่วไปและมาตรการรับมือในการใช้งานทางวิศวกรรม
1. ผลกระทบของความยาวสายเคเบิล
During long-distance power supply (>100 ม.) ความจุแบบกระจายสายเคเบิล (ประมาณ. 80-120pF/m) ทำให้เกิดการสะท้อนของแรงดันไฟฟ้า ที่สถานีสูบน้ำบ่อน้ำมัน การติดตั้งตัวกรอง du/dt ช่วยลดแรงดันไฟฟ้าที่ปลายด้านของมอเตอร์-จาก 1.8pu เป็น 1.2pu
2. การควบคุมแบบประสานงานสำหรับมอเตอร์หลายขนาน
เมื่อมอเตอร์หลายตัวใช้บัสร่วมร่วมกัน การควบคุมแรงดันไฟฟ้าจะต้องรวมเป็นหนึ่งเดียวตามความต้องการความถี่สูงสุด ในโรงงานสิ่งทอที่มีมอเตอร์ขนาด 22kW แปดตัวขนานกัน สถาปัตยกรรมการควบคุมระบบหลัก-จะรักษาความผันผวนของแรงดันไฟฟ้าให้อยู่ภายใน ±2%
3. การจัดการพลังงานระหว่างการเบรกแบบรีเจนเนอเรชั่น
ในระหว่างการเบรก ความถี่แรงดันเอาท์พุตจะลดลงที่ความชันที่ระบุ ในขณะที่แรงดัน DC บัสเพิ่มขึ้น ระบบขนส่งทางรางประกอบตัวต้านทานเบรกที่ 780VDC ซึ่งจำกัดพลังงานที่สร้างใหม่ไว้ที่ 15% ของกำลังไฟพิกัด
วี. แนวโน้มเทคโนโลยีในอนาคต
การใช้อุปกรณ์แถบความถี่กว้าง (SiC/GaN) ช่วยให้สามารถสลับความถี่ที่เกิน 100kHz ได้ ซึ่งช่วยเพิ่มความแม่นยำในการควบคุมแรงดันไฟฟ้าในย่านความถี่สูง-ได้อย่างมาก หลังจากใช้ SiC- MOSFET ในต้นแบบของห้องปฏิบัติการ ความบิดเบี้ยวฮาร์โมนิกของแรงดันไฟฟ้าลดลงเหลือ 1.2% ที่ความถี่เอาท์พุต 500Hz ในขณะเดียวกัน ระบบบำรุงรักษาเชิงคาดการณ์โดยใช้ Digital Twin- จะวิเคราะห์เส้นโค้งความถี่ของแรงดันไฟฟ้า-ในอดีตเพื่อคาดการณ์แนวโน้มการเสื่อมสภาพของฉนวน หลังจากใช้งานในโรงงานเหล็ก ความแม่นยำในการเตือนข้อผิดพลาดสูงถึง 92%
โดยสรุป ความสัมพันธ์ของแรงดันไฟฟ้า-ในการควบคุมเวกเตอร์อินเวอร์เตอร์ทำหน้าที่เป็นตัวเชื่อมโยงหลักในการแปลงพลังงานแม่เหล็กไฟฟ้า ซึ่งต้องมีการปรับให้เหมาะสมแบบไดนามิกโดยพิจารณาจากคุณลักษณะโหลด สภาพการทำงาน และวัตถุประสงค์ในการควบคุม ด้วยการบรรจบกันของอัลกอริธึมอัจฉริยะและอุปกรณ์พลังงานใหม่ ความท้าทายในการควบคุมแบบคลาสสิกนี้พร้อมสำหรับการพัฒนาครั้งใหม่