


เนื่องจากเป็นอุปกรณ์ที่ขาดไม่ได้ในการควบคุมทางอุตสาหกรรมสมัยใหม่ ความถี่เอาต์พุตของไดรฟ์ความถี่แปรผัน (VFD) ส่งผลโดยตรงต่อประสิทธิภาพการผลิตและความปลอดภัยของอุปกรณ์ ผ่านการจับคู่กับความเร็วของมอเตอร์ อย่างไรก็ตาม ในการใช้งานจริง ผู้ปฏิบัติงานมักพบความแตกต่างระหว่างความถี่ที่แสดงบน VFD และความเร็วที่แสดงบนแผงอุปกรณ์ ซึ่งไม่เพียงแต่จะกระทบต่อการควบคุมที่แม่นยำในระหว่างกระบวนการผลิตเท่านั้น แต่ยังอาจปกปิดอันตรายที่อาจเกิดขึ้นกับอุปกรณ์อีกด้วย เพื่อแก้ไขปัญหาทั่วไปนี้ การแก้ไขปัญหาและการแก้ไขอย่างเป็นระบบจะต้องดำเนินการจากหลายมุมมอง
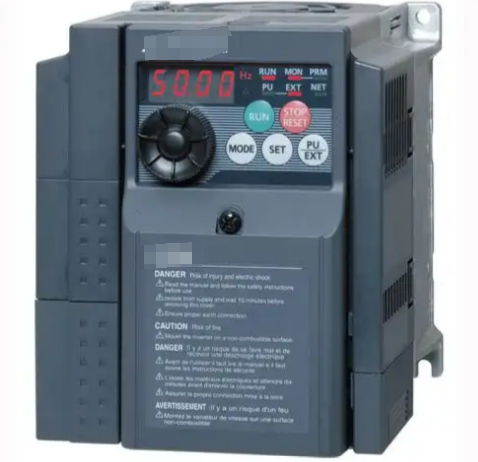
I. หลักการพื้นฐานและสาเหตุทั่วไปของความคลาดเคลื่อน
ตัวแปลงความถี่ควบคุมความเร็วของมอเตอร์ AC โดยการเปลี่ยนความถี่เอาต์พุต ตามทฤษฎีแล้ว มีความสัมพันธ์เชิงเส้น: ความเร็ว=120 × ความถี่ / จำนวนคู่ขั้ว × (1 - อัตราสลิป) อย่างไรก็ตาม ในการใช้งานจริง ค่าเบี่ยงเบน 5%-15% อาจเกิดขึ้นระหว่างค่าที่แสดง โดยสาเหตุหลักมาจากปัจจัย 6 ประการต่อไปนี้:
1. ความแตกต่างเส้นทางการรับสัญญาณ:VFD จะแสดงความถี่เอาท์พุตของโมดูล IGBT ภายใน ในขณะที่แผงอุปกรณ์มักจะรับสัญญาณตอบรับจากตัวเข้ารหัสหรือเครื่องกำเนิดไฟฟ้ากระแสสลับ กรณีศึกษาของโรงงานปูนซีเมนต์เปิดเผยว่าช่องว่าง 0.2 มม. ในข้อต่อตัวเข้ารหัสทำให้เกิดการเบี่ยงเบน 8% ในการแสดงความเร็ว
2. การตั้งค่าพารามิเตอร์ที่ไม่เหมาะสม:รวมถึงพารามิเตอร์พิกัดมอเตอร์ที่ไม่ถูกต้อง (เช่น มอเตอร์ 2950 รอบต่อนาทีกำหนดค่าไม่ถูกต้องเป็น 1450 รอบต่อนาที) การตั้งค่าเส้นโค้ง V/F ที่ผิดพลาด หรือค่าชดเชยการสลิปสูงเกินไป การทดสอบเครื่องจักรสิ่งทอพบว่าพารามิเตอร์การชดเชยการลื่นที่ไม่ถูกต้องสามารถขยายความเบี่ยงเบนของการแสดงผลได้ถึง 12%
3. การสูญเสียการส่งกำลังทางกล:การกระจายพลังงานที่เกิดจากปัจจัยต่างๆ เช่น การเลื่อนหลุดของสายพานหรือการสึกหรอของกระปุกเกียร์ ข้อมูลจากสายการผลิตยานยนต์ระบุว่าสายพานไทม์มิ่งที่มีอายุมากสามารถลดความเร็วในการหมุนจริงได้ 6-9% เมื่อเทียบกับค่าทางทฤษฎี
4. ปัญหาสัญญาณรบกวน:การรบกวนทางแม่เหล็กไฟฟ้าอาจทำให้เกิดความผันผวนของการแสดงความเร็ว ±3% เมื่อสายสัญญาณตัวเข้ารหัสใช้สายคู่บิดเกลียวที่ไม่หุ้ม-ฉนวนป้องกัน ในกรณีปรับปรุงโรงงานเคมี การเพิ่มวงแหวนแม่เหล็กช่วยลดความเบี่ยงเบนของจอแสดงผลจาก 5% เป็น 0.3%
5. ความสับสนของหน่วยแสดงผล:แผงอุปกรณ์บางตัวมีค่าเริ่มต้นเป็นการแสดงผล rpm ในขณะที่อินเวอร์เตอร์อาจตั้งค่าเป็น Hz หรือเปอร์เซ็นต์ ผู้ใช้เครื่องมือกลเคยอ่านค่า 50Hz ผิดที่ 1500rpm (สำหรับมอเตอร์ 4 ขั้ว) ส่งผลให้ความเร็วจริงเกินค่าที่ตั้งไว้ 33%
6. ความล้มเหลวของฮาร์ดแวร์:ตัวเข้ารหัสที่เสียหาย โมดูลตรวจจับกระแสเอาต์พุตของอินเวอร์เตอร์ที่ผิดพลาด ฯลฯ ที่โรงถลุงเหล็ก ข้อผิดพลาดในการแสดงความถี่ถึง ±2Hz หลังจากที่เซ็นเซอร์ปัจจุบันของ VFD มีอายุมากขึ้น
ครั้งที่สอง กระบวนการแก้ไขปัญหาอย่างเป็นระบบ
นำแนวทางเจ็ดขั้นตอนมาใช้-จากภายในสู่ภายนอก และจากซอฟต์แวร์ไปจนถึงฮาร์ดแวร์:
ขั้นตอนที่ 1: การตรวจสอบพารามิเตอร์
● ตรวจสอบให้แน่ใจว่าพารามิเตอร์ป้ายชื่อมอเตอร์ตรงกับการตั้งค่า VFD ทุกประการ โดยเฉพาะความเร็วพิกัด หมายเลขขั้ว และตัวประกอบกำลัง
● ตรวจสอบความสมบูรณ์ของ P0340 (การตรวจจับพารามิเตอร์มอเตอร์อัตโนมัติ-)
● ตรวจสอบช่วงการตั้งค่าสำหรับ P1080/P1082 (ความถี่ขั้นต่ำ/สูงสุด)
● ยืนยันความสอดคล้องระหว่าง P2000 (ความถี่อ้างอิง) และ P2001 (ความเร็วอ้างอิง)
ขั้นตอนที่ 2: การทดสอบสัญญาณ
● ใช้ออสซิลโลสโคปเพื่อตรวจสอบความสมบูรณ์ของรูปคลื่นสัญญาณเฟส A/B ของตัวเข้ารหัส
● วัดว่าความถี่พัลส์ตรงกันหรือไม่: f=(ความเร็วในการหมุน × จำนวนบรรทัดของตัวเข้ารหัส) / 60
● Check signal cable insulation resistance (should be >100MΩ).
ขั้นตอนที่ 3: การตรวจสอบทางกล
● หมุนเพลาด้วยตนเองเพื่อตรวจจับแรงบิดต้านทานของระบบส่งกำลัง
● ความตึงของสายพานทดสอบ (แนะนำเกจวัดความตึง)
● คลัปเบี่ยงเบนแนวไม่ตรงควรจะเป็น<0.05mm.
ขั้นตอนที่ 4: การทดสอบโหลด
● เปรียบเทียบค่าการแสดงผลภายใต้เงื่อนไขไม่-โหลด (ค่าเบี่ยงเบนควรเป็น<1%).
● บันทึกเส้นโค้งส่วนเบี่ยงเบนที่โหลด 25%/50%/75%/100%
● สังเกตเวลาการฟื้นตัวของความเร็วหลังจากการลบโหลดกะทันหัน (ปกติ<200ms).
ขั้นตอนที่ 5: การทดสอบด้านสิ่งแวดล้อม
● อุณหภูมิท่อกระจายความร้อนของอินเวอร์เตอร์ (แนะนำ<40°C).
● ค่าการสั่นสะเทือนของสภาพแวดล้อมการทำงานของตัวเข้ารหัส (ควรเป็น<0.5G).
● การทดสอบความเข้ากันได้ทางแม่เหล็กไฟฟ้า (ความแรงของสนาม RF<3V/m).
ขั้นตอนที่ 6: การตรวจสอบเฟิร์มแวร์
● ตรวจสอบความเข้ากันได้ของเวอร์ชันโปรโตคอลระหว่างอินเวอร์เตอร์และตัวเข้ารหัส
● ตรวจสอบการตรวจสอบ CRC ของไฟล์สำรองพารามิเตอร์
● อัปเกรดเฟิร์มแวร์ควบคุมหากจำเป็น
ขั้นตอนที่ 7: การทดสอบทดแทน
● โมดูลสลับตัวเข้ารหัส/อินเวอร์เตอร์ข้าม-
● เปลี่ยนไปใช้การทดสอบอินพุตแบบอะนาล็อก
● เชื่อมต่อเครื่องวัดวามเร็วอิสระเพื่อการเปรียบเทียบ
III. โซลูชั่นทั่วไป
มาตรการที่กำหนดเป้าหมายสามารถนำไปใช้ได้โดยพิจารณาจากสาเหตุที่แตกต่างกัน:
กรณีที่ 1: ข้อผิดพลาดในการตั้งค่าพารามิเตอร์
เครื่องฉีดพลาสติกแสดงความเร็ว 1200 รอบต่อนาทีบนแผงที่ 50Hz (ควรเป็น 1450 รอบต่อนาที) การสืบสวนเปิดเผยว่า:
● พารามิเตอร์ดั้งเดิม P0311=1200 (ข้อมูลป้ายชื่อไม่ถูกต้อง)
● การเบี่ยงเบนหายไปหลังจากแก้ไข P0311=1450
● ปรับ P0350 (ความต้านทานสเตเตอร์) ไปพร้อมกันเป็น 0.82Ω
กรณีที่ 2: การรบกวนของตัวเข้ารหัส
เครื่องหมุนเหวี่ยงทางเภสัชกรรมแสดงความผันผวนของความเร็วแบบสุ่มที่ ±5%:
● ก่อนหน้านี้ใช้สายเคเบิลมาตรฐานสำหรับการส่งสัญญาณส่วนเพิ่ม
● แทนที่ด้วยสายเคเบิลหุ้มฉนวน Siemens 6XV1830-3EH10
● เพิ่มตัวต้านทานเทอร์มินัล 120Ω
● ความเสถียรของจอแสดงผลดีขึ้นเป็น ±0.2%
กรณีที่ 3: สลิปเชิงกล
ส่วนเบี่ยงเบนความเร็วของสายพานลำเลียงอาหารถึง 8%:
● การตรวจสอบพบว่าการยืดตัวของสายพานเกินขีดจำกัด (3.5% > มาตรฐาน 2%)
● แทนที่ด้วยสายพานซิงโครนัสแบบฟันเฟืองและรอกปรับความตึง
● ติดตั้งเซ็นเซอร์ความเร็วเลเซอร์สำหรับการควบคุมวงปิด-
● ส่วนเบี่ยงเบนสุดท้ายควบคุมภายใน 0.5%
กรณีที่ 4: ความล้มเหลวของฮาร์ดแวร์
การแสดงความเร็วสปินเดิลของเครื่องมือกลลดลงกะทันหัน 15%:
● การตรวจสอบพบว่าแบริ่งตัวเข้ารหัสเกิดการยึด
● การทำงานปกติกลับคืนมาหลังจากเปลี่ยนตัวเข้ารหัส ERN1387
● ตรวจสอบรูปคลื่นกระแสเอาต์พุตของอินเวอร์เตอร์พร้อมกัน
IV. เทคนิคการดีบักขั้นสูง
สำหรับแอปพลิเคชันที่มีความแม่นยำสูง- ให้พิจารณาวิธีการต่อไปนี้:
1. การปรับเทียบช่องสัญญาณคู่-:เชื่อมต่อตัวเข้ารหัสส่วนเพิ่มและหม้อแปลงโรตารีพร้อมกัน ประมวลผลการรวมข้อมูลผ่าน PLC เครื่องเจียรที่มีความแม่นยำมีความละเอียด 0.01 รอบต่อนาทีหลังจากใช้โซลูชันนี้
2. อัลกอริธึมการชดเชยแบบไดนามิก:กำหนดค่า VFD ดังต่อไปนี้:
●P1400=3 (เปิดใช้งานตัวสังเกตความเร็ว)
●P1401=0.5 (ค่าคงที่เวลาตัวกรอง)
●P1402=150% (การชดเชยการเร่งความเร็ว)
3. การตรวจสอบแพลตฟอร์มคลาวด์:อัปโหลดข้อมูลการดำเนินงานผ่านเกตเวย์ IoT และใช้การวิเคราะห์ข้อมูลขนาดใหญ่เพื่อคาดการณ์แนวโน้มความเบี่ยงเบน หลังจากใช้งานโดยกลุ่มพลังงานลม ความแม่นยำในการเตือนข้อผิดพลาดสูงถึง 92%
แนวทางที่เป็นระบบนี้ไม่เพียงแต่แก้ไขความไม่สอดคล้องกันของจอแสดงผล แต่ยังเพิ่มความแม่นยำในการควบคุมอุปกรณ์โดยพื้นฐานอีกด้วย หลังจากใช้โซลูชันครบวงจรในสายการเชื่อมของยานยนต์ ประสิทธิภาพการผลิตเพิ่มขึ้น 7% และอัตราของเสียลดลง 34% พิสูจน์ให้เห็นถึงความสำคัญที่สำคัญของความแม่นยำในการควบคุมความเร็วการหมุนในการผลิตสมัยใหม่ ด้วยความก้าวหน้าของอุตสาหกรรม 4.0 การนำเทคโนโลยี Digital Twin มาใช้จัดทำแผนที่สถานะอุปกรณ์แบบเรียลไทม์จะกลายเป็นกระบวนทัศน์ใหม่ในการจัดการกับความท้าทายดังกล่าว